

와이어 하네스 조립 자동화를 위한 머신비전 기반 로봇 제어 적용 사례
자동차 산업에서 와이어 하네스 조립은 자동화하기 까다로운 공정으로 꼽힌다. 케이블이 유연해 작업할 때마다 위치와 형상이 달라지기 때문이다. 독일의 자동화 전문기업 Cellios는 TE Connectivity와 협력해 와이어 하네스 조립부터 전기적 검사까지 수행하는 모듈형 로봇 시스템을 개발했다. 이 과정에서 MVTec의 머신비전 소프트웨어 MERLIC을 활용해 단자와 커넥터의 위치를 측정하고 로봇의 움직임을 보정했다. 이번 사례는 머신비전과 정밀 로봇 제어를 결합해 수작업 중심의 조립 공정을 자동화한 기술을 살펴본다.
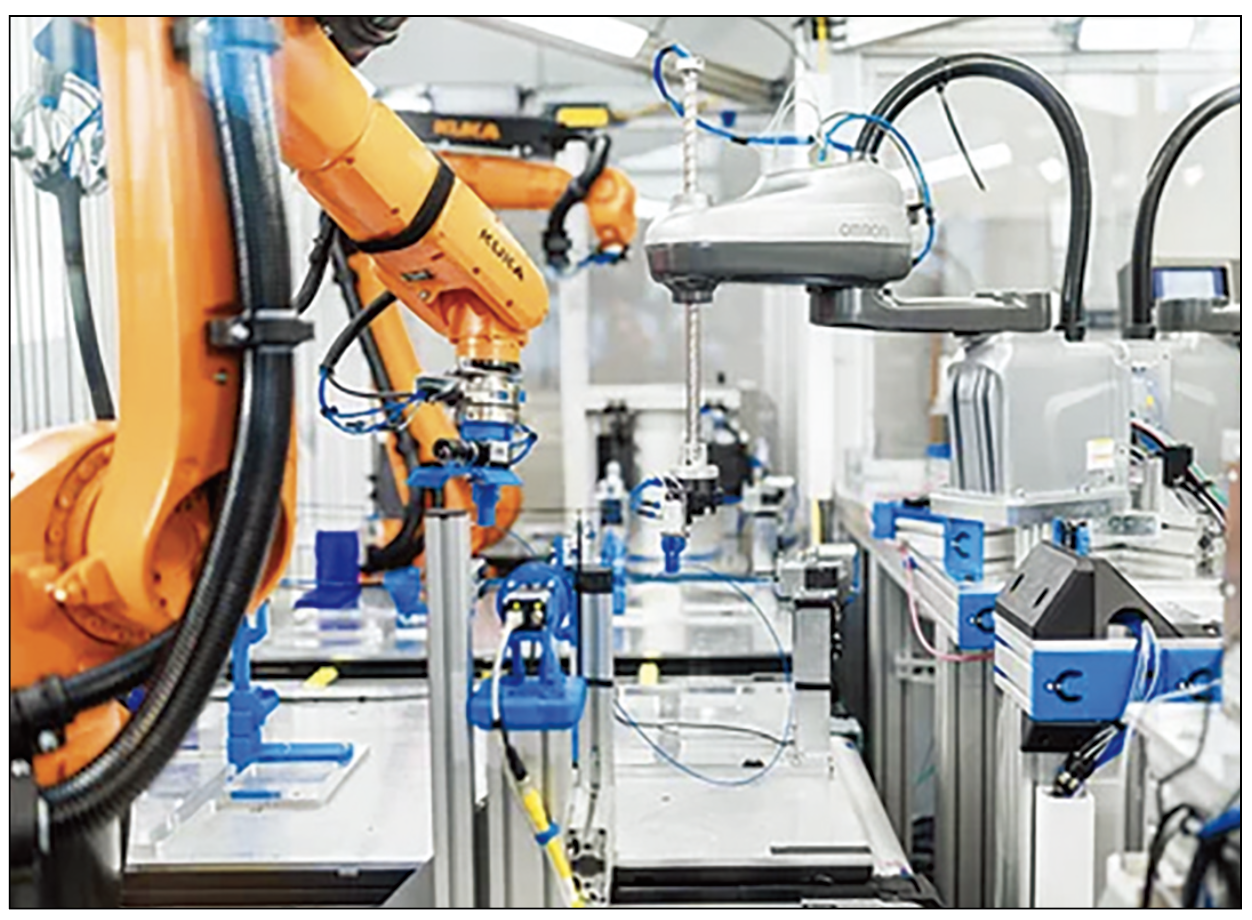
▲ 와이어 하네스 조립 자동화 셀. 유연한 케이블을 다루는 로봇에는 정밀한 위치 인식과 제어가 요구된다.
Challenge
위치가 계속 변하는 케이블, 0.1mm 정밀도 요구
와이어 하네스는 여러 전선을 묶어 전기적 연결을 구성하는 부품 으로, 자동차의 전장 시스템에 폭넓게 사용된다. 그러나 케이블은 단단한 기계 부품과 달리 쉽게 휘어지고 작업 과정에서 위치가 달라진다. 로봇이 동일한 동작을 반복하더라도 케이블 끝에 부착된 단자의 위치와 방향이 일정하게 유지되지 않는다는 의미다.
특히 어려운 작업은 전선 끝에 압착된 단자(crimp)를 커넥터의 작은 삽입구에 정확하게 넣는 공정이다. 단자와 삽입구의 크기는 수mm 수준이며, 안정적인 삽입을 위해서는 약 0.1mm의 위치 정밀도가 요구된다. 케이블을 잡는 과정에서 단자의 위치가 미세하게 달라지기 때문에 사전에 설정한 로봇 좌표만으로는 정확한 삽입이 어렵다.
기존 와이어 하네스 제조에서는 일부 작업을 자동화하더라도 케이블 배선과 단자 삽입 등은 작업자의 수작업에 의존하는 경우가 많았다. Cellios는 이러한 한계를 해결하기 위해 개별 작업뿐 아니라 조립부터 최종 전기적 검사까지 연계하는 자동화 시스템 개발에 나섰다.
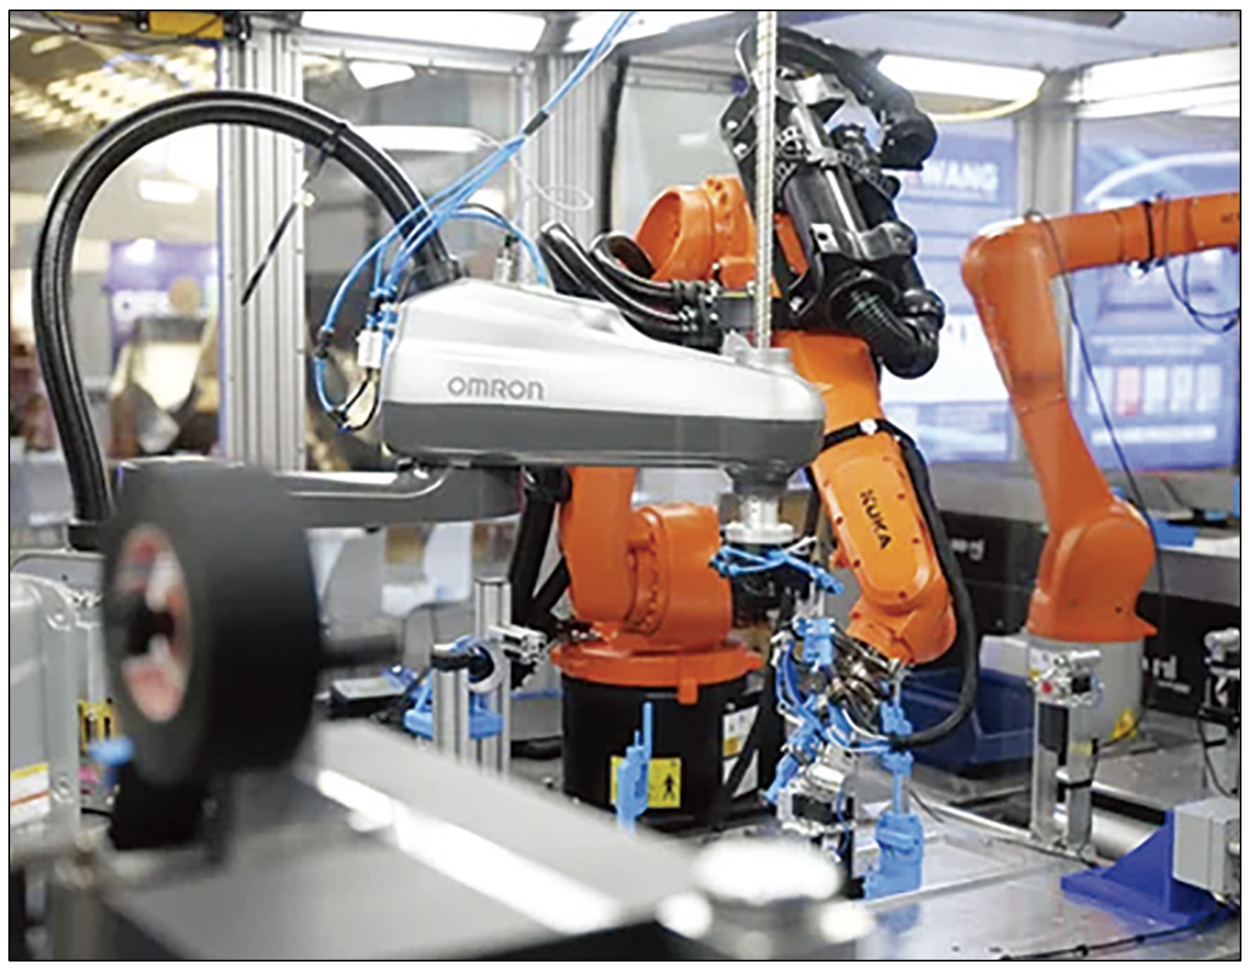
▲ 로봇 팔 위쪽의 카메라가 커넥터 위치를 측정해 로봇의 위치 보정을 지원한다.
Solution
2D 머신비전과 힘 제어를 결합한 단자 삽입
Cellios는 커넥터 공급, 전선 준비, 단자 압착, 배선, 접합, 테이핑, 최종 전기적 검사 등의 공정을 모듈형 로봇 셀로 구성했다. 핵심 기술은 단자 삽입 과정에서 머신비전과 로봇의 힘 제어를 함께 사용하는 방식이다.
로봇이 압착 단자(crimp)를 파지하면 한 대의 2D 카메라가 단자의 X·Y 위치와 Z축 회전각을 측정한다. 다른 카메라는 커넥터 삽입구의 위치를 확인한다. MVTec의 MERLIC은 영상 처리와 매칭 기술을 통해 로봇의 위치 보정에 필요한 정보를 제공한다. 이를 통해 케이블의 유연한 특성과 앞선 가공 과정에서 발생한 위치 편차에 대응한다.
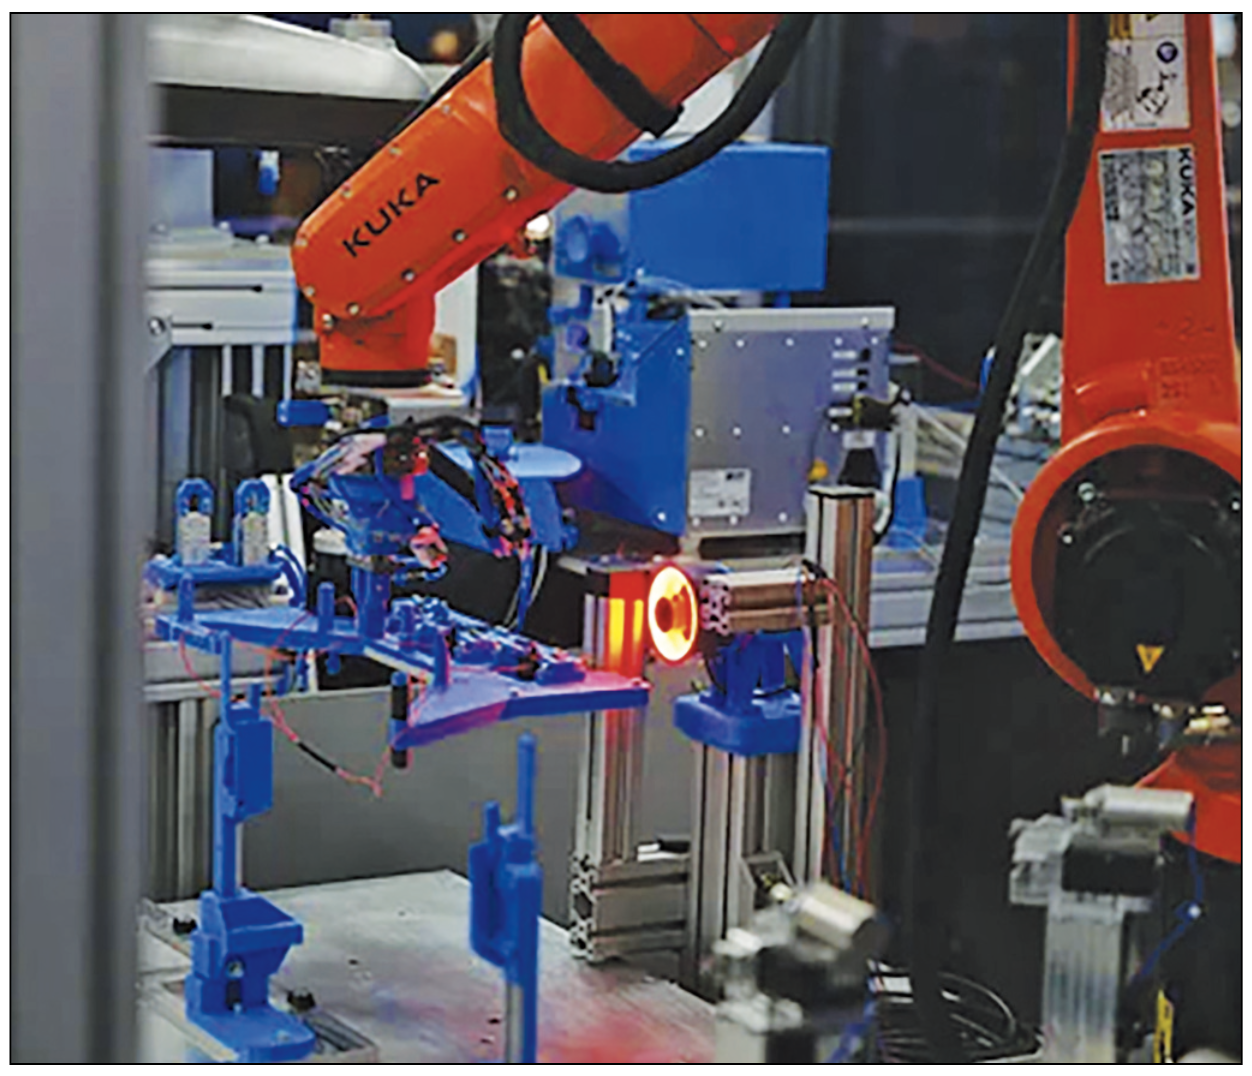
▲ 머신비전 카메라를 이용해 압착 단자의 위치와 방향을 측정한다.
삽입 단계에서는 로봇에 장착된 힘·토크 센서가 작용한다. 머신 비전이 단자와 삽입구의 기하학적 위치를 파악한다면, 힘 제어는 실제 삽입 과정에서 발생하는 힘을 감지하고 조절한다. 이를 통해 미세한 위치 차이로 부품이 손상될 가능성을 줄이면서 정밀한 삽입 작업을 수행하도록 설계했다.
Cellios는 영상 처리 소프트웨어로 MVTec MERLIC을 적용하고, MQTT와 REST 인터페이스를 통해 머신비전 시스템을 로봇 셀의 제어 환경과 연동했다. MERLIC은 로우코드(Low-Code) 기반 개발 환경을 제공해 복잡한 프로그래밍 없이 영상 처리 기능을 구성할 수 있도록 지원한다. 실제로 Cellios의 직원 두 명은 별도의 추가 교육 없이 동영상 자료와 예제 애플리케이션을 활용해 비전 애플리케이션을 구현했다.
유연한 케이블을 파지하고 조작하는 과정 역시 중요하다. 로봇 그리퍼는 서로 다른 굵기의 케이블을 취급하도록 구성돼 있으며, 위치 인식과 파지 동작을 연계해 작업 대상의 변화에 대응한다.
Result
수작업 중심의 조립 공정을 로봇 시스템으로 구현
Cellios와 TE Connectivity는 와이어 하네스 조립 공정 전반을 자동화하는 시스템의 시제품을 개발하고, 2025년 11월 공개했다. 특히 위치가 일정하지 않은 단자와 커넥터를 각각 측정하고 로봇의 움직임을 보정하는 방식으로, 작업자의 육안 확인과 숙련도에 크게 의존했던 단자 삽입 공정을 로봇으로 자동화하는 방식을 구현했다.
이 시스템은 단자 삽입 과정의 데이터를 디지털 방식으로 기록하고 모니터링할 수 있도록 구성됐다. 이는 조립 과정의 추적성을 확보하고, 문제 발생 시 작업 이력을 확인하는 데 활용될 수 있다.
Insight
정밀 위치 인식과 힘 제어의 결합이 핵심
이번 사례는 머신비전이 단순한 완제품 검사 기술을 넘어 로봇의 조립 동작을 직접 지원하는 핵심 기술로 활용될 수 있음을 보여준다. 유연한 케이블처럼 작업 과정에서 형상과 위치가 변하는 부품은 고정된 좌표와 반복 동작만으로 다루기 어렵다. 따라서 실제 부품의 위치를 측정하고 그 결과를 로봇 제어에 반영하는 과정이 필요하다.
Cellios는 MERLIC 기반 머신비전으로 단자와 커넥터의 위치를 파악하고, 힘·토크 센서로 삽입 과정을 제어하는 방식을 채택했다. 영상 기반 위치 보정과 물리적 접촉 제어를 결합했다는 점에서, 이번 사례는 유연 부품의 정밀 조립 자동화에 적용할 수 있는 기술적 접근법을 제시한다.
Cellios는 향후 머신비전을 활용한 추가 품질검사와 공정 편차를 감지하고 대응하는 셀프 힐링(Self-Healing) 기능도 검토하고 있다. 이는 머신비전의 역할을 조립 위치 보정에서 공정 상태의 감시와 제어로 확장하려는 방향이다.
자료출처: MVTec (www.mvtec.com)