

하이브리드 AI 비전으로 완성한 고속 오더 피킹 시스템
독일의 로봇 자동화 전문기업 EEP-Robotics는 유로 팔레트에 적재된 골판지 박스와 플라스틱 적재 운반체(KLT)를 자동으로 처리하는 오더 피킹 시스템을 구축했다. 이 시스템은 4대의 PhoXi 3D Scanner L과 하이브리드 소프트웨어 구조를 결합해 박스와 KLT뿐 아니라 적재 층 사이의 분리용 판지, 목재 프레임, 스트레치 밴드까지 감지한다. 로봇은 3D 스캔 결과에 따라 적합한 그리퍼를 자율적으로 선택하며, 서로 다른 크기와 형태의 박스 등 7종 적재물을 시간당 250회 피킹 성능으로 처리한다.
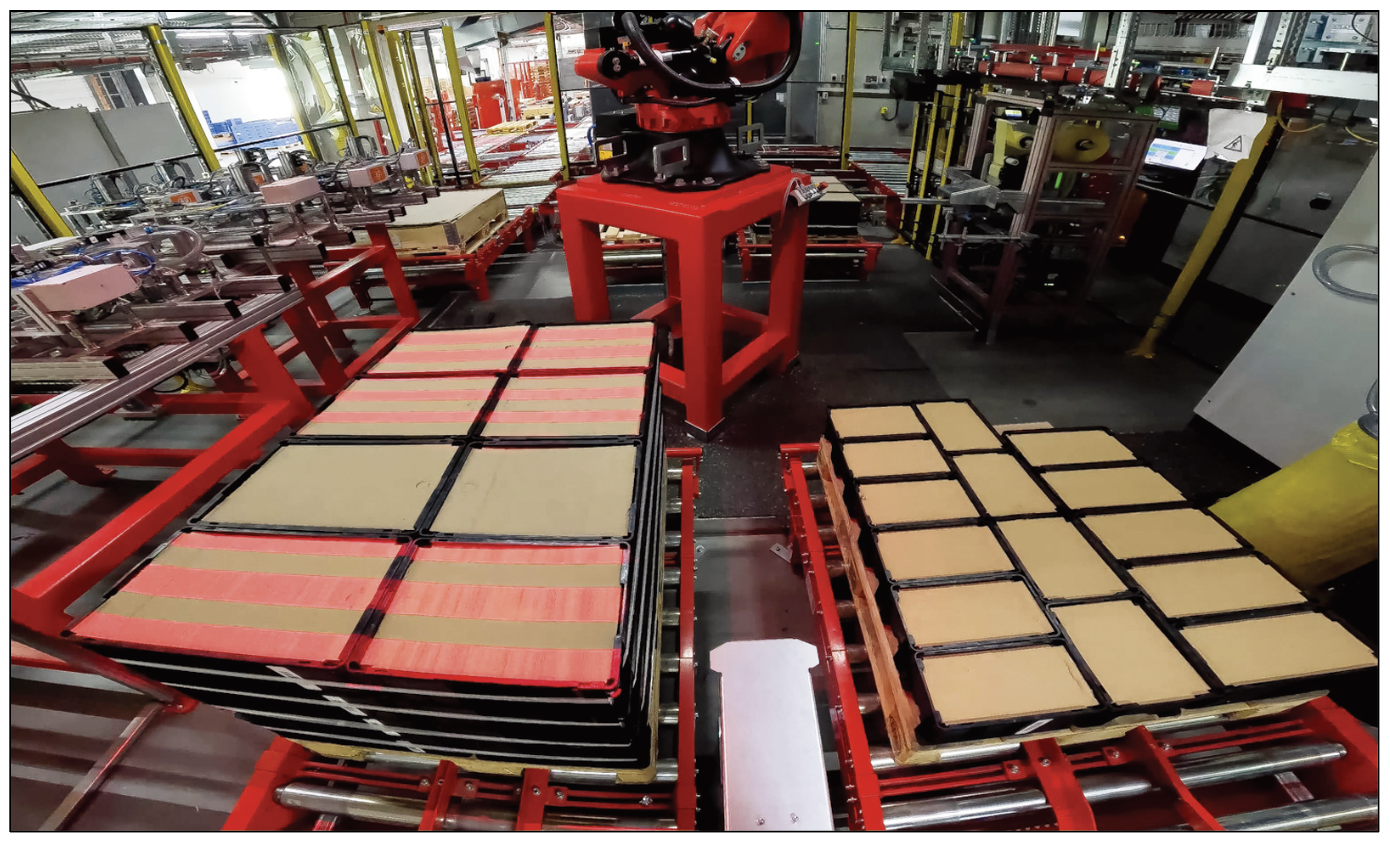
▲ EEP-Robotics가 구축한 3D 비전 기반 오더 피킹 시스템. 하나의 로봇 셀에서 다양한 박스와 KLT를 자동으로 처리한다.
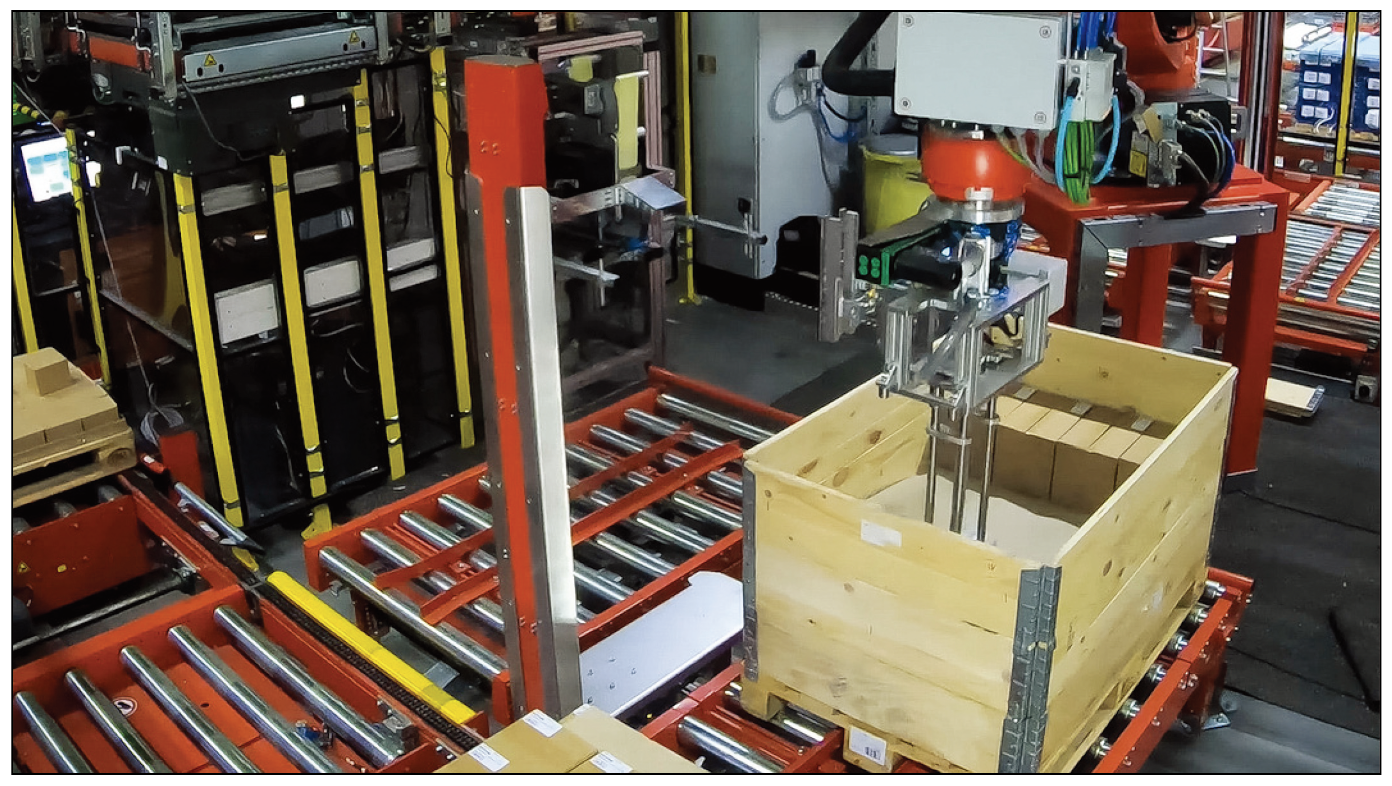
▲ 로봇과 3D 비전 시스템을 결합한 EEP-Robotics의 오더 피킹 셀
Challenge
복잡한 비정형 팔레트 처리
EEP-Robotics의 고객사는 유로 팔레트에 적재된 다양한 골판지 박스와 플라스틱 적재 운반체를 자동으로 디팔레 타이징해야 했다. 단순히 팔레트 위의 박스를 인식하는 수준을 넘어, 무작위로 배열된 물체의 위치와 경계를 정확하게 파악해야 하는 작업이었다.
적재 형태도 일정하지 않았다. 서로 다른 크기와 형태의 박스 및 적재 운반체 7종을 처리해야 했으며, 적재 층 사이에 놓인 얇은 간지와 목재 프레임, 제품을 고정하는 스트레치 밴드도 함께 감지해야 했다. 이러한 요소를 제대로 구분하지 못하면 피킹 오류나 제품 손상으로 이어질 수 있었다.
팔레트 전체 높이를 측정해야 한다는 점도 과제였다. 일반 적인 센서의 고정된 측정 범위만으로는 높은 팔레트 전체를 정밀하게 스캔하기 어려웠다. 따라서 측정 범위를 확대하면서도 로봇의 위치 결정에 필요한 3D 데이터의 해상도와 정밀 도를 유지해야 했다.
처리 속도 역시 중요한 조건이었다. 시스템은 로봇의 그리퍼 교체 작업을 포함하면서도 최소 시간당 250회의 피킹 성능을 달성해야 했다. 이를 위해 3D 스캐너와 로봇, PLC, 그리퍼 교환 시스템이 안정적으로 동기화돼야 했다.
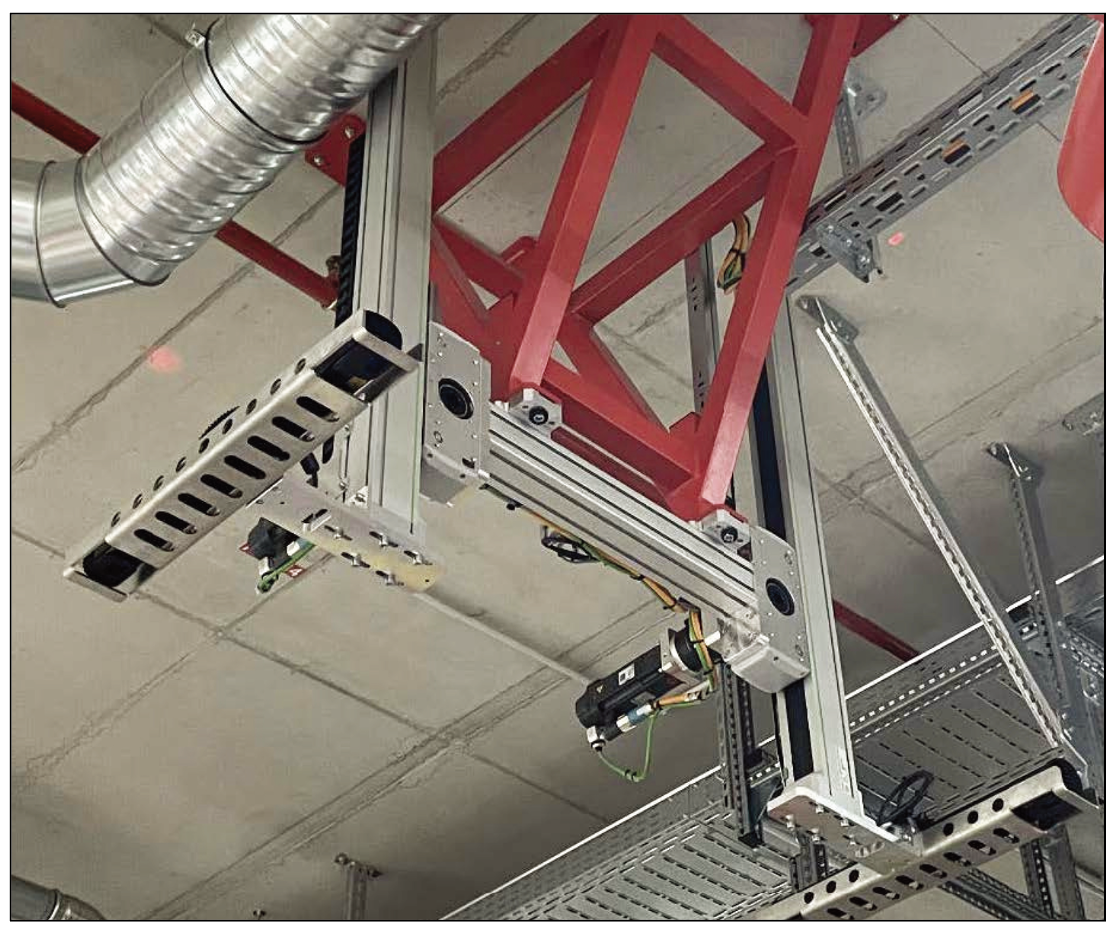
▲ 4대의 PhoXi 3D Scanner L은 천장형 서보 축 시스템에 장착돼 팔레트 전체 높이를 고해상도로 스캔한다.
Solution
3D 비전과 AI 소프트웨어 결합
EEP-Robotics는 4대의 PhoXi 3D Scanner L을 천장형 서보 축시스템에 장착했다. 스캐너를 고정된 위치에 설치하는 대신 서보 축을 따라 수직으로 이동하도록 구성해, 팔레트의 전체 높이를 스캔할 수 있도록 했다. 이를 통해 일반적인 센서의 측정 범위를 넘어서는 높은 팔레트를 처리하면서도, 로봇 피킹에 필요한 고해상도 3D 데이터를 확보할 수 있도록 했다.
솔루션의 핵심은 Photoneo의 온보드 소프트웨어와 EEP가 자체 개발한 AI 알고리즘을 결합한 하이브리드 소프트웨어 구조다. Photoneo의 내장 객체 인식 소프트웨어는 팔레트 최상단에 놓인 골판지 박스와 플라스틱 적재 운반체를 감지하고, 각 물체의 위치를 계산한다. 박스와 KLT처럼 표준화된 대상은 Photoneo의 기존 인식 파이프라인을 이용해 빠르게 처리한다.
반면 적재 층 사이의 분리용 판지, 목재 팔레트 프레임, 스트레치 밴드처럼 형태와 위치가 일정하지 않은 대상은 EEP의 맞춤형 소프트웨어가 담당한다. EEP는 자체 개발한 애플리케이션을 Docker 컨테이너 형태로 Photoneo 컨트롤러에서 실행할 수 있도록 구성했다. 이 소프트웨어는 스캔 과정에서 생성된 원시 3D 포인트 클라우드 데이터에 접근해, 표준 객체 인식만으로 처리하기 어려운 요소를 별도로 분석한다. 원문에 따르면 이 맞춤형 처리에는 TensorFlow와 PyTorch 등의 기술이 활용됐다.
비전 작업은 메인 로봇 셀을 제어하는 EEP PLC의 트리거 명령 으로 시작된다. EEP의 맞춤형 소프트웨어가 명령을 전달받으면 Photoneo의 표준 애플리케이션을 실행해 팔레트를 스캔한다. Photoneo의 내장 파이프라인은 박스와 KLT 같은 표준 객체를 감지하고, 동시에 EEP 소프트웨어는 동일한 스캔에서 생성된 원시 3D 포인트 클라우드를 가져와 자체 AI 알고리즘으로 분리용 판지, 목재 프레임, 스트레치 밴드 등을 분석한다.
이후 Photoneo의 표준 인식 결과와 EEP의 맞춤형 분석 결과는 하나의 데이터로 통합된다. 통합된 결과는 다시 EEP PLC로 전달되며, PLC는 이 정보를 바탕으로 로봇의 피킹 위치와 작업 순서를 제어한다. 실제 작업에서는 팔레트가 로봇 셀 내부로 자동 공급되고, KUKA 로봇이 스캔 결과와 작업 대상에 따라 필요한 그리퍼를 자동으로 선택한다. 피킹한 물품은 라벨링 공정을 거치며, 트레이의 경우 RFID 태그를 판독한 뒤 고객 컨베이어 시스템의 토트 또는 컨테이너로 옮겨진다.
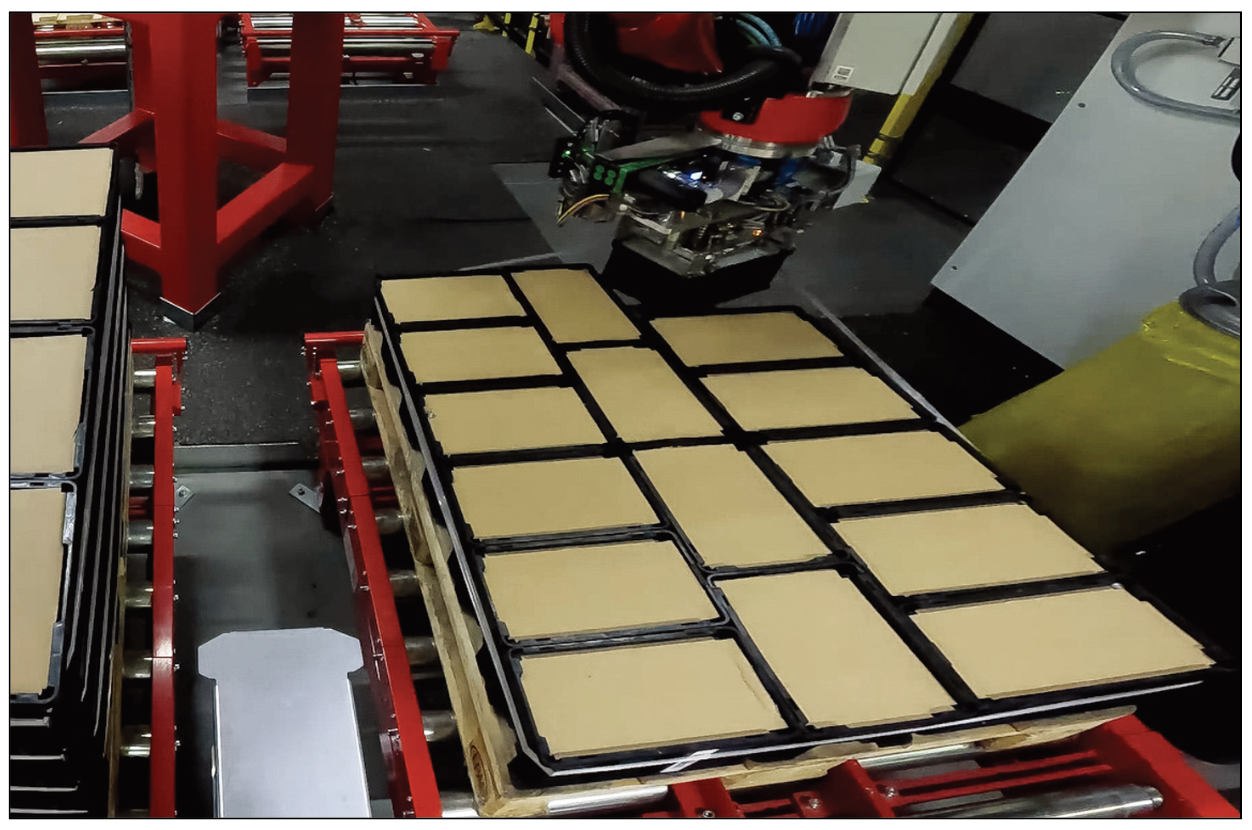
▲ 로봇은 3D 스캔 결과에 따라 적합한 그리퍼를 사용해 대상 적재물을 피킹한다.
Result
시간당 250회 피킹과 7종 적재물 처리
EEP-Robotics가 구축한 시스템은 서로 다른 크기와 형태를 가진 7종의 골판지 박스 및 플라스틱 적재 운반체를 처리하면서 시간당 250회의 피킹 성능을 구현했다. 로봇은 Photoneo 3D 스캐너와 동기화돼 작동하며, 작업 대상에 따라 그리퍼를 자율적으로 교체해 박스와 KLT를 처리한다.
Photoneo는 이 솔루션의 주요 이점으로 사용 편의성과 높은 맞춤화 가능성, 다른 애플리케이션으로의 확장성, 일관되고 안정적인 작동을 제시한다. 이 시스템은 2024년 Photoneo Technology & Applications Conference에서 1위를 수상했다. 이번 사례는 3D 비전과 맞춤형 AI 처리, 자동 그리퍼 교체를 결합해 다양한 박스와 적재 운반체가 혼재한 물류 공정의 자동화 가능성을 보여줬다.
자료제공: Photoneo(www.photoneo.com)