

고속·고신뢰 영상 전송 기술, GMSL 기반 다중 카메라 로봇 비전
로봇 시스템에서 비전 기술의 역할이 확대되면서 카메라 수와 해상도, 센서 동기화 요구가 함께 증가하고 있다. 이에 따라 영상 데이터를 안정적으로 전송하면서도 배선 복잡도와 지연시간을 줄일 수 있는 인터페이스의 중요성이 커지고 있다. 이 기사에서는 자동차 ADAS 분야에서 활용돼 온 GMSL(Gigabit Multimedia Serial Link)이 다중 카메라 기반 로봇 비전 시스템에서 어떤 연결성 해법을 제공할 수 있는지 살펴본다.
로봇 비전 확산이 만든 데이터 전송 과제
카메라는 현대 로봇 인식 시스템의 핵심 센서로 자리 잡고 있다. 모바일 로봇은 주변 환경을 인식하고 장애 물을 회피하기 위해 여러 대의 카메라를 사용하며, 산업용 로봇은 부품의 위치와 방향을 확인하고 정밀한 픽앤플레이스 작업을 수행하기 위해 비전 시스템을 활용한다. 서비스 로봇과 협동로봇에서도 사람의 움직임을 감지하고 안전한 상호작용을 구현하기 위해 카메라 기반 인식 기능이 중요해지고 있다.
AMR이나 배송 로봇은 로봇의 전면, 측면, 모서리에 카메라를 배치해 360도 주변 인식을 구현한다. 드론은 전방 카메라로 비행 경로를 확인하고, 하향 카메라로 착륙 위치나 추적 대상을 인식한다. 산업용 로봇에서는 엔드이펙터 주변의 카메라나 고해상도 비전 장치를 활용해 부품 식별, 조작, 설비 점검을 수행한다.
문제는 카메라의 수와 해상도가 증가할수록 로봇 내부의 데이터 전송 부담도 함께 커진다는 점이다. 고해상도 영상, 다중 센서 동기화, 실시간 판단, 제한된 배선 공간, 전력 제약을 동시에 고려해야 하기 때문이다. 특히 로봇은 좁은 기구 구조 안에 카메라, 센서, 제어기, 배터리, 통신 모듈을 함께 배치해야 하므로, 케이블 수와 커넥터 구조가 복잡 해질수록 설계 부담이 커진다.
운용 환경도 과제를 더한다. 창고 로봇은 냉동 구역과 상온 구역을 오가며 온도 변화와 결로에 노출될 수 있고, 농업용 로버는 진동과 충격이 많은 비포장 환경에서 작동해야 한다. 병원이나 공공장소의 서비스 로봇은 사람과 장애물이 혼재된 복잡한 환경에서 빠르게 판단하고 안전하게 이동해야 한다. 결국 로봇 비전 시스템에는 단순한 영상 전송을 넘어, 높은 대역폭과 낮은 지연시간, 안정적인 동기화, 견고한 연결 구조가 함께 요구된다.
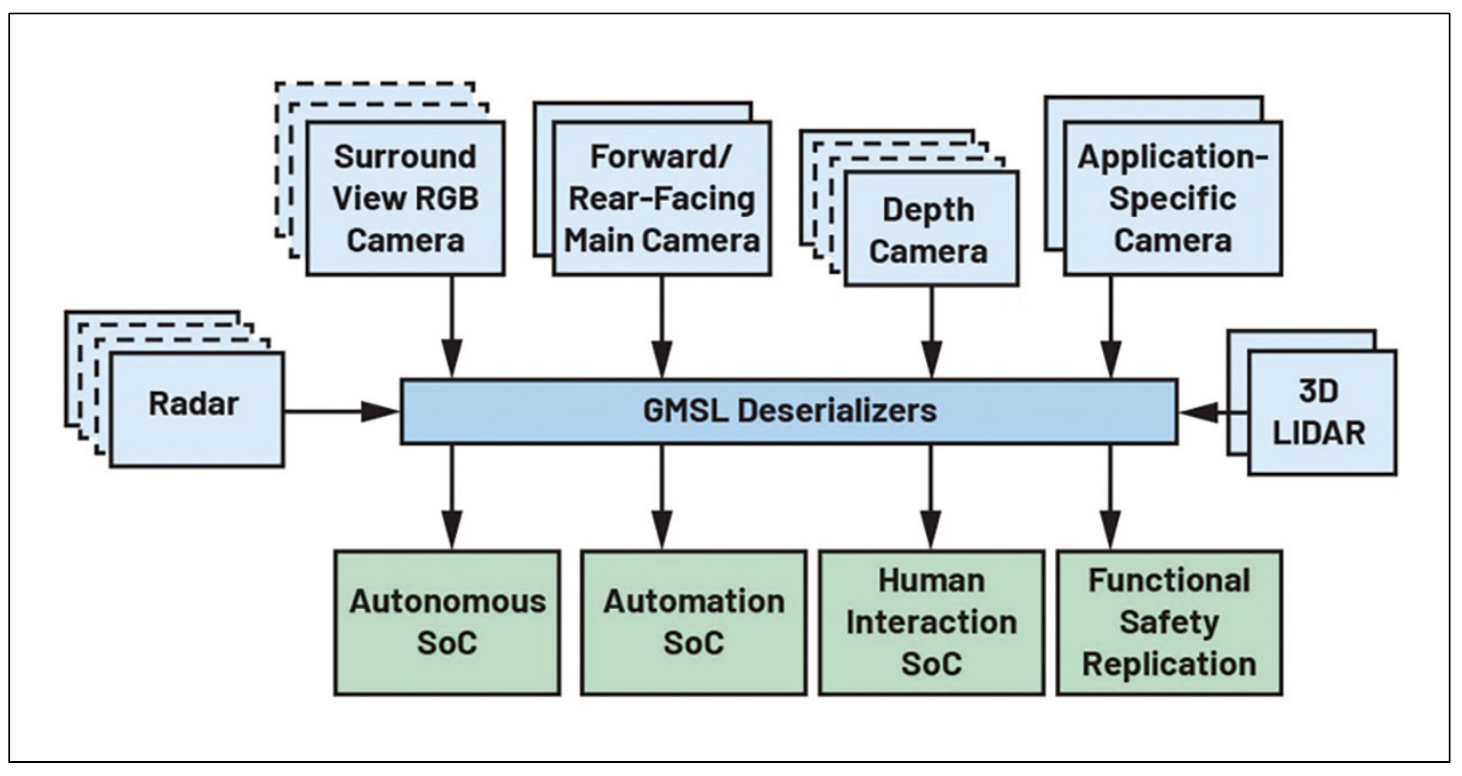
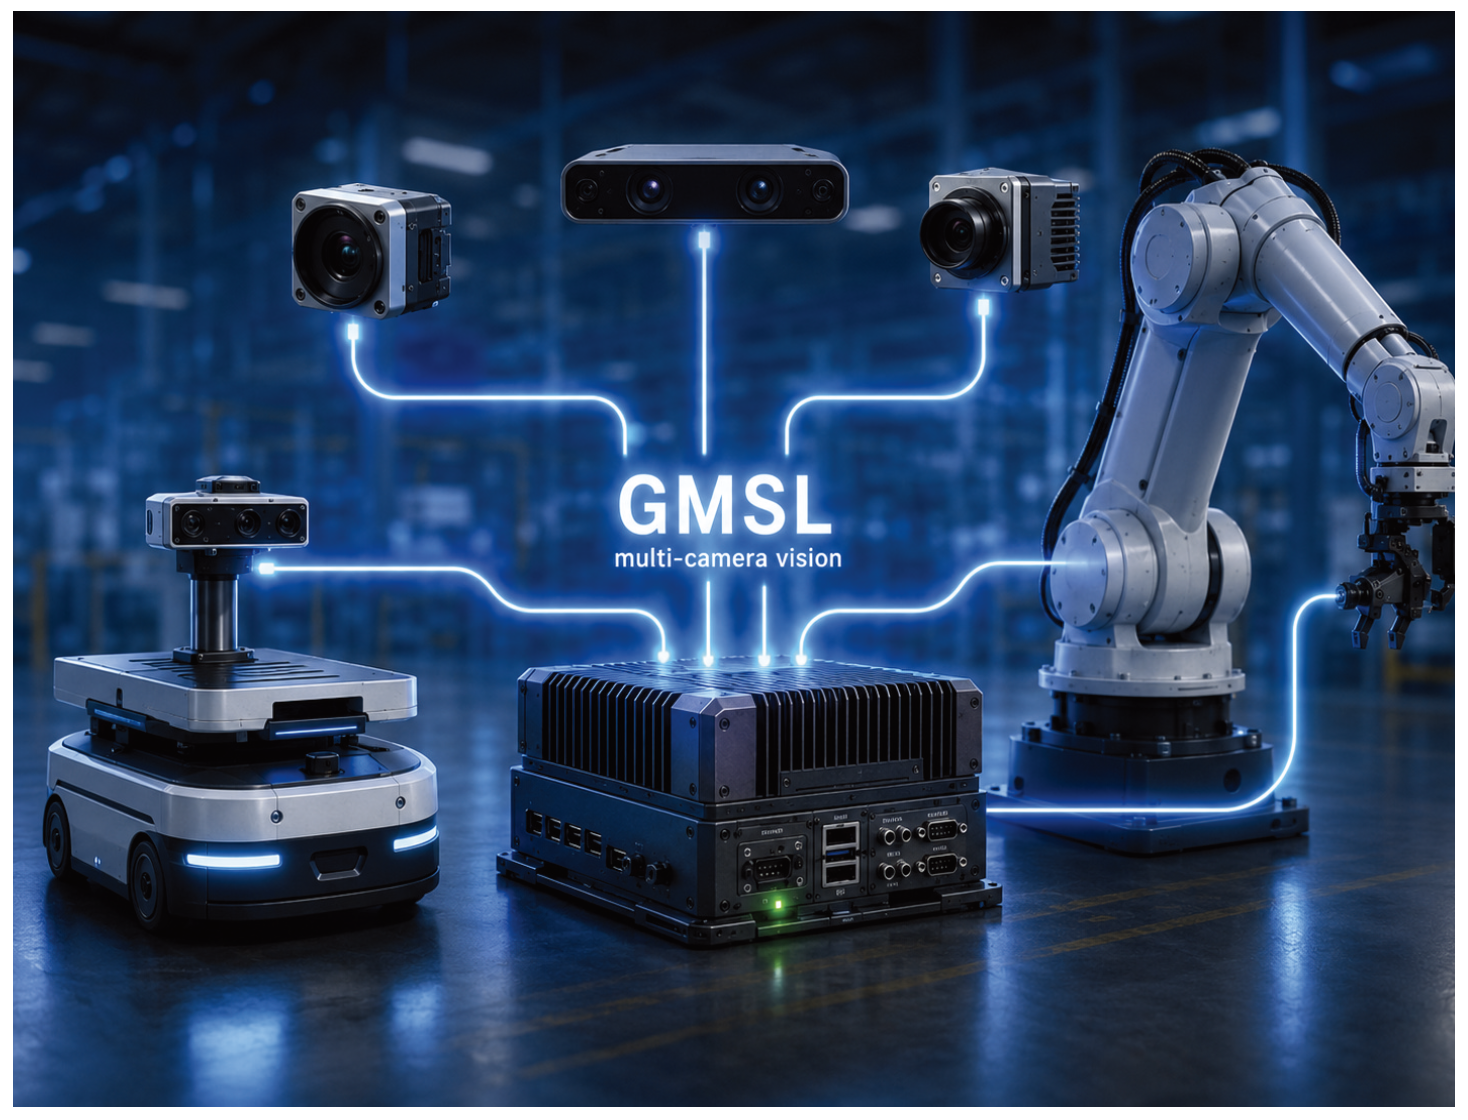
<그림1> GMSL 기반 멀티센서 로봇 인식 시스템 구성 예시
GMSL이 바꾸는 로봇 비전 연결 구조
GMSL은 본래 자동차 첨단 운전자 지원 시스템(ADAS)을 위해 개발된 고속 직렬 링크 기술이다. 비디오 데이터, 양방향 제어 신호, 전원을 하나의 케이블로 전송할 수 있으며, 긴 케이블 거리와 낮은 지연시간, 높은 신뢰성을 제공한다. 이러한 특성은 다중 카메라를 사용하는 로봇 시스템에도 적합하다.
자동차 분야에서 검증된 기술이라는 점도 로봇 적용 가능성을 높인다. 로봇 역시 차량과 마찬가지로 진동, 온도 변화, 전자기 간섭, 제한된 배선 공간, 기능 안전 요구를 고려해야 하기 때문이다. 특히 사람 주변에서 동작하는 협동로봇이나 서비스 로봇, 임무 중심 으로 운용되는 산업용·검사용 로봇에서는 비전 데이터의 안정적인 전송이 시스템 신뢰성과 직결된다.
고속·저지연 전송으로 실시간 로봇 비전 구현
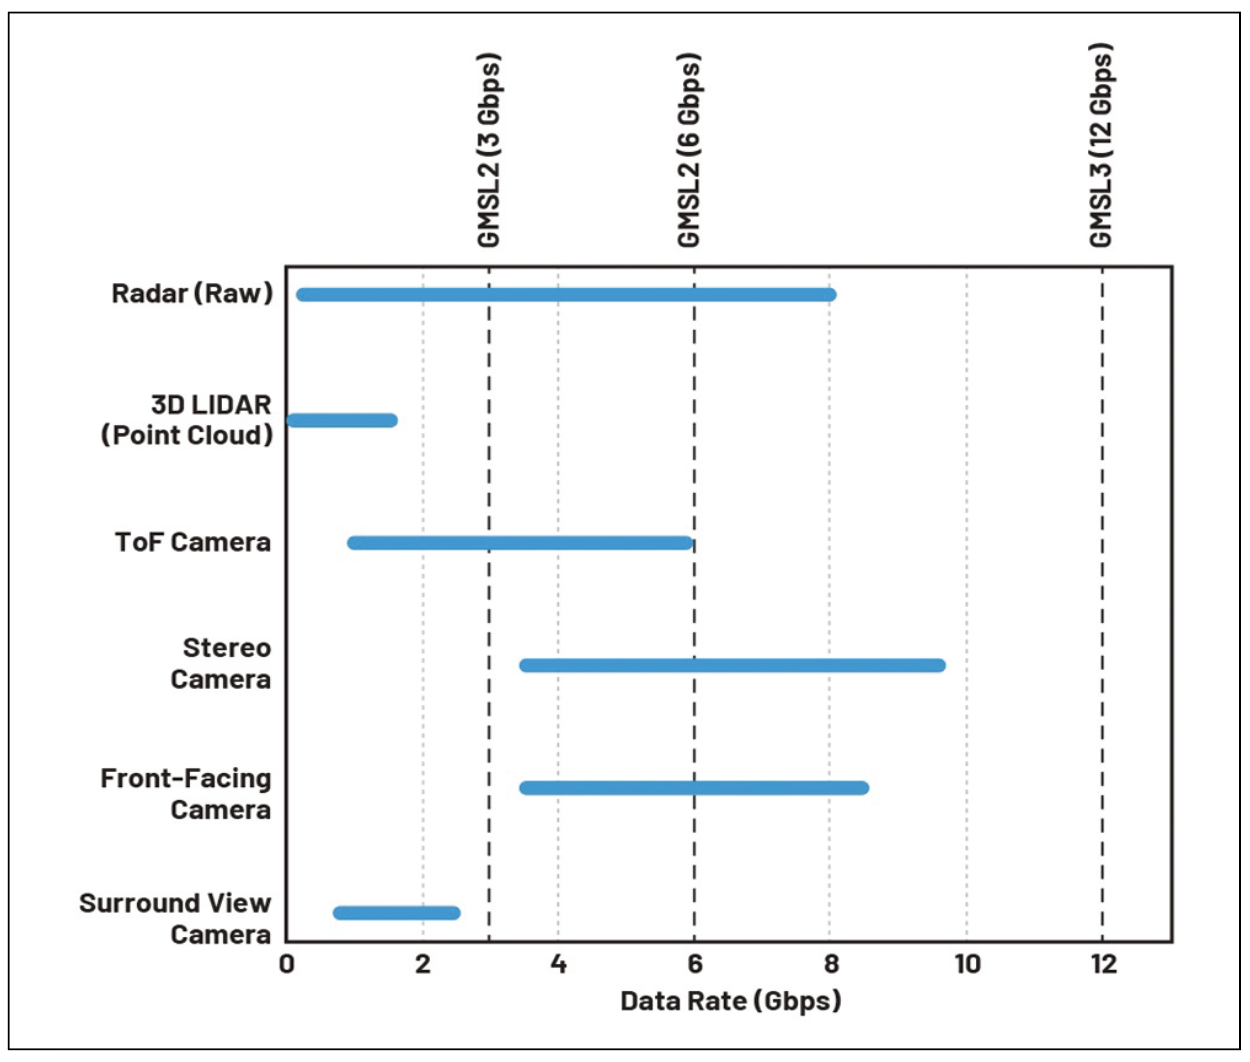
GMSL2와 GMSL3 제품군은 비디오 전송 경로에서 3Gbps, 6Gbps, 12Gbps의 데이터 속도를 지원해 다양한 로봇 비전 구성을 수용한다. 3Gbps 링크는 주로 2MP~3MP급 서라운드 뷰 카메라나 비교적 낮은 데이터율의 센서 구성에 적합하다. 6Gbps 모드는 ToF 카메라, 전방 카메라, 일부 스테레오 비전 구성처럼 더 높은 대역폭이 필요한 애플리케이션에 대응할 수 있다. 12Gbps 링크는 고해상도 카메라, 고성능 스테레오 비전, 장거리 인식과 장면 분할등 대용량 영상 처리가 필요한 로봇 비전 시스템에 적합하다.
GMSL은 전방 채널과 역방향 채널을 분리해 데이터 충돌 없는 양방향 통신을 구현한다. 직렬화기 입력에서 역직렬화기 출력까지의 추가 지연시간은 수십 마이크로초 수준에 머물러, 실시간 로봇 비전 시스템에서 요구하는 저지연 성능을 충족할 수 있다. 이러한 결정론적 지연 특성은 여러 카메라의 동기화와 정밀한 하드웨어 트리거링에도 유리하다.
<그림2> 센서 유형별 데이터 전송률과 GMSL 링크 속도 대응 범위
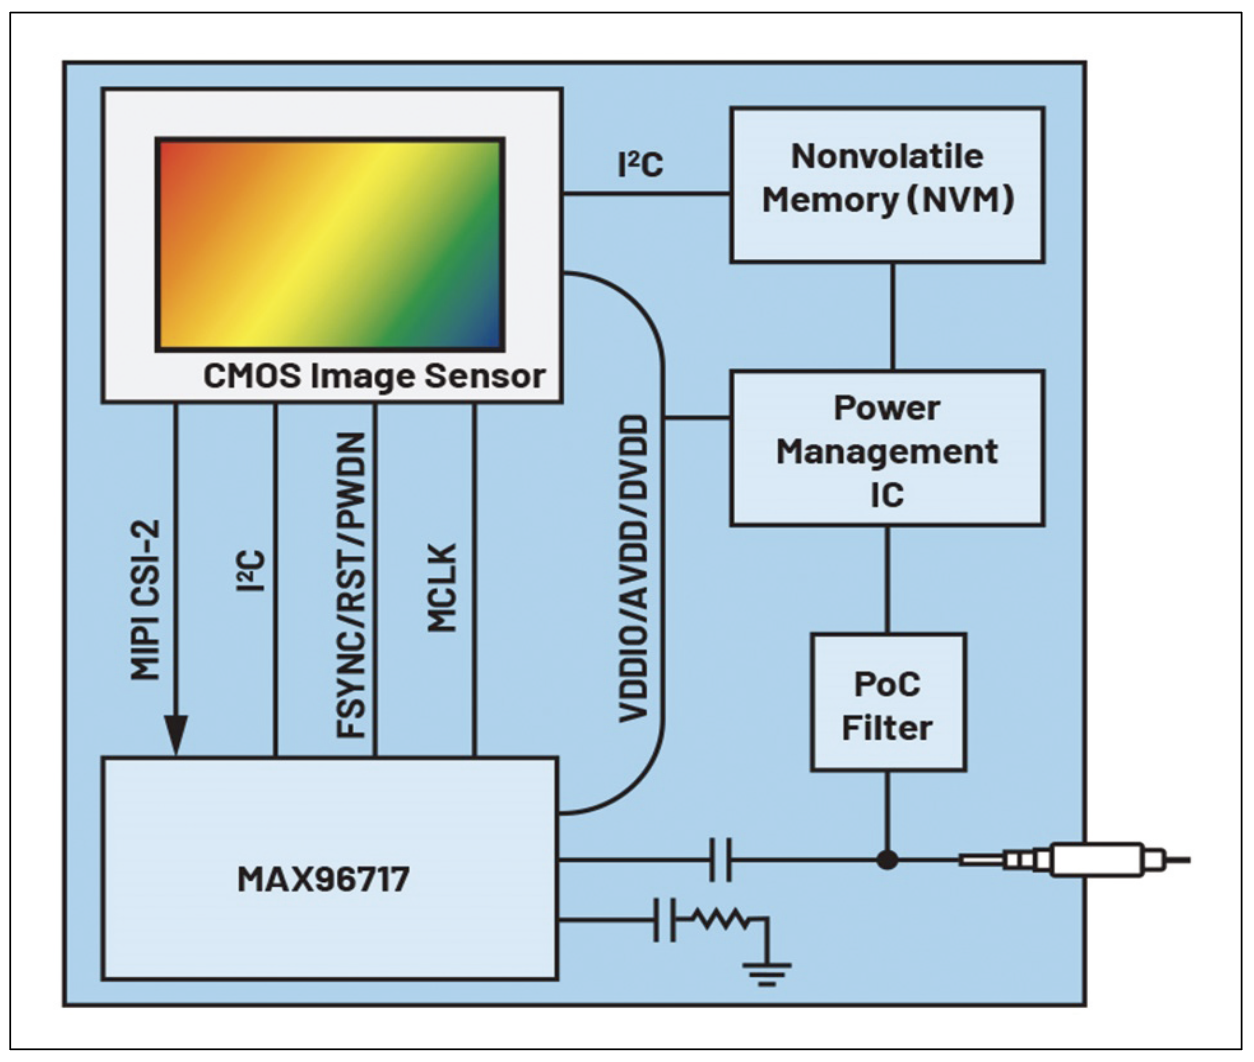
<그림3> MAX96717 기반 GMSL 카메라 모듈 구성 예시
단일 케이블 기반의 간소화된 로봇 설계
로봇 플랫폼에서 케이블은 단순한 부품이 아니라 설계 복잡성과 신뢰성에 직접 영향을 주는 요소다. 특히 소형 모바일 로봇이나 관절 구조를 가진 로봇에서는 배선 공간이 제한적이며, 케이블 무게와 굴곡, 커넥터 수가 전체 기구 설계에 부담이 될 수 있다.
GMSL은 이러한 문제를 줄이는 데 유리하다. 대부분의 GMSL 카메라는 PoC 기능을 활용해 비디오 데이터, 양방향 제어 신호, 전원을 하나의 얇은 동축 케이블로 전송한다. 이를 통해 케이블 하니스의 무게와 부피를 줄이고, 로봇 내부 배선 경로를 단순화할수 있다.
또한 GMSL 직렬화기는 MIPI-CSI와 같은 비디오 인터페이스와 GMSL PHY를 하나의 칩에 통합한다. 6Gbps 모드 기준 소비전력은 일반적으로 약 260mW 수준으로, 보드 면적과 열 관리 부담을 줄이는 데 도움이 된다. 배터리 기반 로봇에서는 이러한 저전력 특성이 전체 시스템 효율 향상으로 이어질 수 있다.
다중 센서 통합과 영상 데이터 라우팅
다중 카메라 로봇에서는 각 카메라와 센서에서 발생하는 데이터를 하나의 처리 장치로 안정적으로 모으고, 필요한 처리 경로로 분배하는 구조가 중요하다. GMSL 역직렬화기는 1개, 2개 또는 4개의 입력 링크를 지원 하는 구성으로 제공돼, 여러 카메라와 센서 모듈을 하나의 처리 장치에 연결할 수 있다. 별도의 스위칭 장치나 외부 멀티플렉싱 없이 다중 센서를 통합할 수 있어, 카메라 수가 많은 로봇 비전 시스템에 적합하다.
GMSL SERDES는 데이터 관리와 라우팅 기능도 지원 한다. I2C 및 GPIO 브로드캐스팅을 통해 여러 센서를 동시에 설정하고 프레임을 동기화할 수 있으며, I2C 주소 앨리어싱을 통해 주소 충돌을 방지할 수 있다. 영상 스트림 복제와 가상 채널 필터링 기능도 활용할수 있다. 예를 들어 하나의 카메라 피드를 자동화 처리 경로와 인간 상호작용 처리 경로에 동시 제공하거나, 기능 안전을 위해 중복 처리 경로를 구성할 수 있다.
안전성과 신뢰성, 양산 대응력
GMSL은 자동차 ADAS 분야에서 사용되며 안전성과 신뢰성이 중요한 환경에서 검증돼 왔다. 대부분의 GMSL 직렬화기와 역직렬화기는 –40°C~+105°C 온도 범위에서 동작한다.
또한 다수의 GMSL 장치는 ASIL-B를 준수하고, 매우 낮은 비트 오류율(BER)을 제공한다. GMSL2는 일반 적으로 10^-15 수준의 BER을 제공하며, GMSL3는 전방 오류 정정(FEC)을 통해 10^-30 수준까지 도달할수 있다. 이러한 데이터 무결성과 견고성은 사람과 가까이 작업하는 로봇이나 임무 중심의 산업용 로봇에서 기능 안전 통합을 단순화하는 데 기여한다.
GMSL은 자동차 시스템에서 오랜 기간 대량으로 사용 되며 평가용 및 양산용 카메라, 컴퓨팅 보드, 케이블 등을 포함한 폭넓은 생태계를 형성해 왔다. 로봇 개발자는 이러한 생태계를 활용해 통합 과정을 줄이고, 프로토타 입에서 양산 단계로 전환하는 시간을 단축할 수 있다.
기존 인터페이스와의 차별성
USB와 Ethernet은 로봇 비전 시스템에서 여전히 널리 사용되는 인터페이스 다. USB는 개발 편의성과 범용성이 높고, Ethernet은 장거리 전송과 네트워크 확장성에서 장점을 가진다. 그러나 다중 카메라, 고해상도 영상, 정밀 동기화, 낮은 지연시간이 동시에 요구되는 로봇 플랫폼에서는 배선, 전원, 트리 거, 네트워크 설정의 복잡성이 커질 수 있다.
GMSL은 고속 전송, 저지연, 전원 통합, 다중 센서 집계 기능을 단일 케이블 기반으로 제공한다는 점에서 차별화된다. 특히 센서 수와 실시간 처리 요구가 함께 증가하는 AMR, 서비스 로봇, 검사 로봇, 휴머노이드 로봇에서 연결 구조를 단순화하는 대안으로 활용될 수 있다.
<표1> GMSL과 기존 로봇 비전 인터페이스 비교
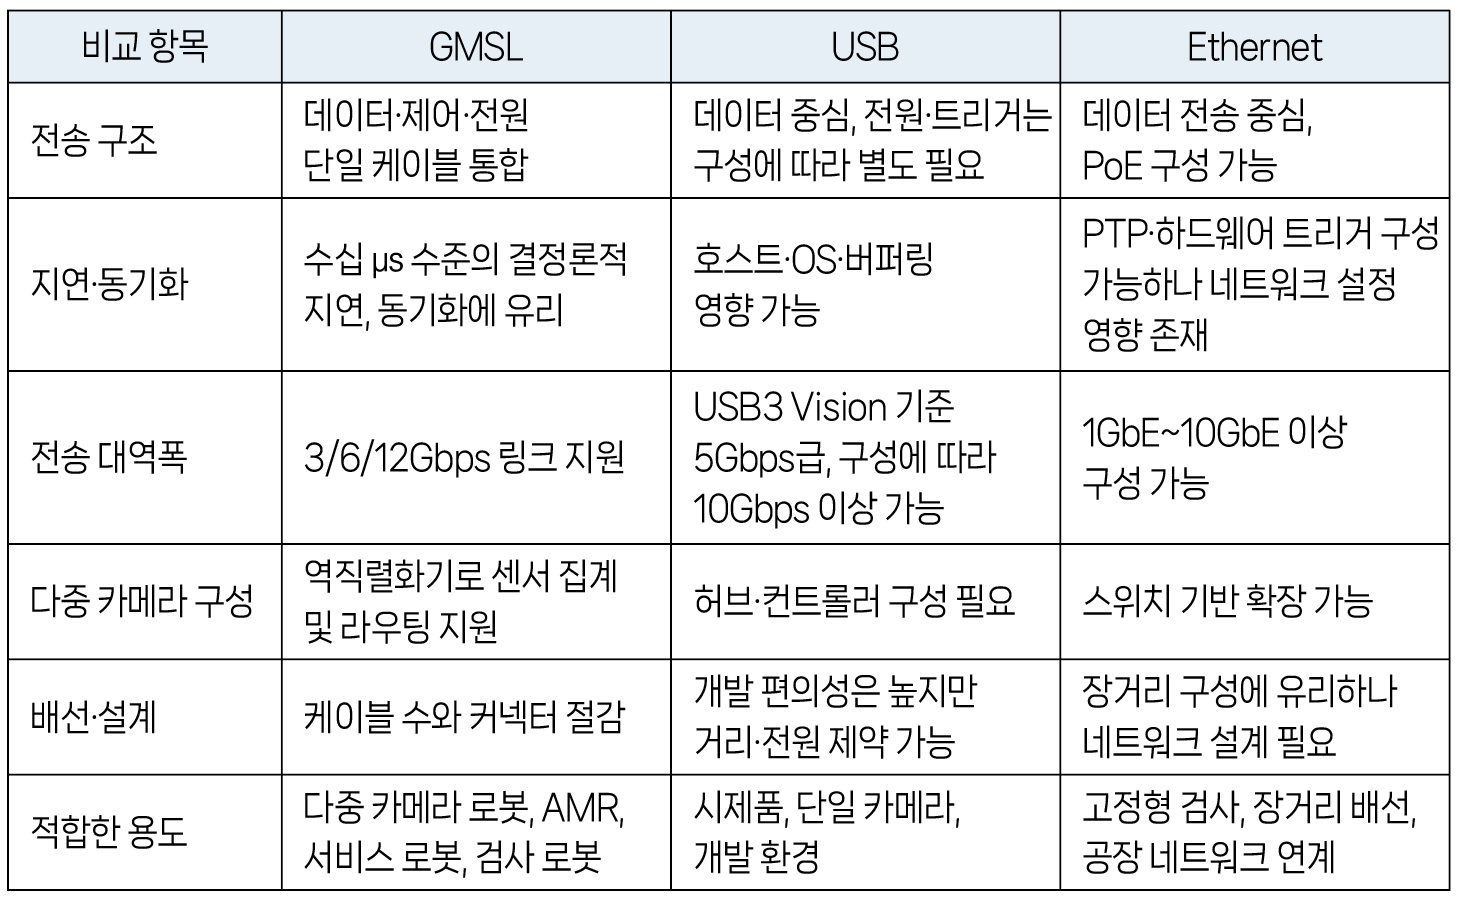
※ USB와 Ethernet 사양은 구성·제품·운용 환경에 따라 달라질 수 있음.
다중 카메라 로봇 비전을 위한 연결성 해법
로봇 비전 시스템은 카메라 수, 해상도, 센서 동기화 요구가 증가하면서 단순한 영상 전송을 넘어 연결 구조 전체의 최적화가 중요해지고 있다. USB와 Ethernet은 개발 편의성, 장거리 전송, 네트워크 확장성 측면에서 여전히 중요한 선택지지만, 다중 카메라와 저지연 동기화, 배선 간소화가 동시에 요구 되는 로봇 플랫폼에서는 한계가 드러날 수 있다.
GMSL은 고속 데이터 전송, 양방향 제어, 전원 통합, 센서 집계 기능을 단일 케이블 기반으로 구현할 수 있어 다중 카메라 로봇 비전의 연결성 병목을 줄이는 대안이 될 수 있다. 특히 AMR, 서비스 로봇, 검사 로봇, 휴머노이드 로봇처럼 제한된 공간 안에서 여러 센서와 처리 장치를 통합해야 하는 분야에서 활용 가능성이 크다.
자료제공: Analog Devices(www.analog.com)