

정확한 깊이 인식의 핵심, ‘스테레오 비전’의 원리와 응용
3D 머신 비전의 핵심은 ‘깊이 인식(Depth Perception)’이다. 인간의 두 눈이 서로 다른 각도에서 사물을 보고 입체감을 느끼듯, 스테레오 비전(Stereo Vision)은 두 대 이상의 카메라를 통해 시야 내 모든 물체의 3차원 위치를 정밀하게 파악한다. 이 기술은 단순히 이미지를 촬영하는 것을 넘어, 현실 세계의 공간적 정보를 수치화해 기계가 ‘보는 능력’을 갖게 한다.
스테레오 비전의 원리: 인간의 시각을 닮은 머신 비전
스테레오 비전은 모든 3D 비전 기술의 핵심 과제인 ‘깊이 인식’ 문제를 해결하기 위한 접근 방식이다. 두 대 이상의 카메라를 이용해 서로 다른 시점에서 동일한 물체를 관찰함으로써, 각 이미지 간의 차이를 분석해 3차원 형태를 추정한다. 즉, 2D 영상 으로부터 깊이(Depth)를 복원하는 기술이다.
스테레오 비전의 기본 원리는 인간의 시각과 유사하다. 우리의 두 눈은 약간 떨어진 위치에서 같은 대상을 바라보기 때문에 각눈에 맺히는 영상은 서로 약간의 차이(시차, disparity)를 갖는다. 뇌는 이 미세한 차이를 계산해 사물의 거리를 인식한다.
스테레오 비전 카메라도 동일한 원리로 작동한다. 일정 간격으로 배치된 두 대의 카메라가 동일한 물체를 촬영하면, 각 이미지의 대응 픽셀 간 위치 차이를 삼각측량(triangulation)을 통해 계산하고, 이로부터 물체의 실제 거리와 3차원 구조를 추정한다.
디지털 카메라의 각 픽셀은 3차원 공간에서 특정 광선(ray)을 따라 들어오는 빛을 수집한다. 하나의 카메라로는 이 광선이 어느 지점에서 반사되었는지 알 수 없지만, 두 대 이상의 카메라로 동일한 특징점을 관찰하면 여러 광선이 교차하는 지점을 계산할 수 있다. 이 광선 교차점(intersection)이 바로 물체의 실제 3차원 좌표이며, 이를 반복적으로 계산하면 시야 전체의 깊이 맵(Depth Map)을 구성할 수 있다.
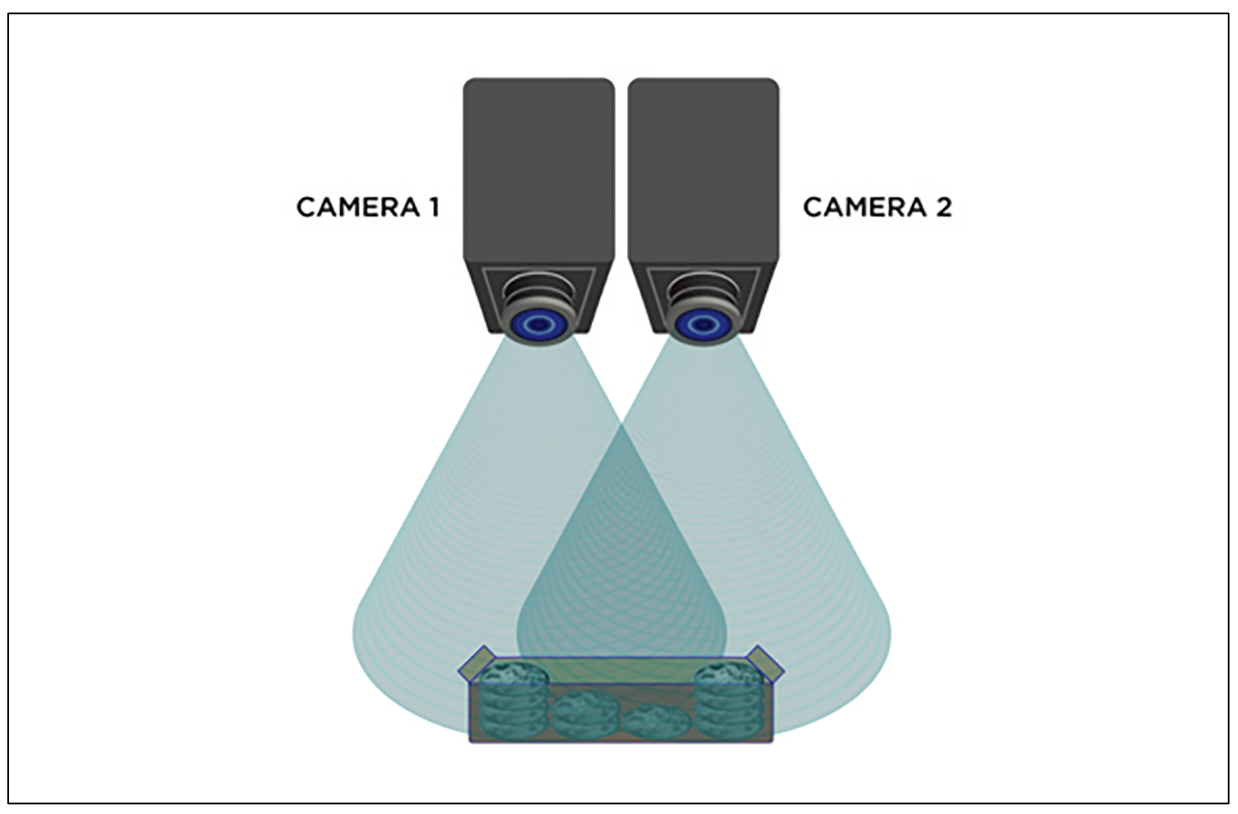
<그림1> 두 대의 스테레오 카메라가 서로 다른 시점에서 동일한 대상을 촬영해 3차원 시야를 형성하는 구조. 각 카메라의 시야가 겹치는 영역에서 깊이 정보가 계산되며, 이를 통해 물체의 거리와 위치를 인식할 수 있다.
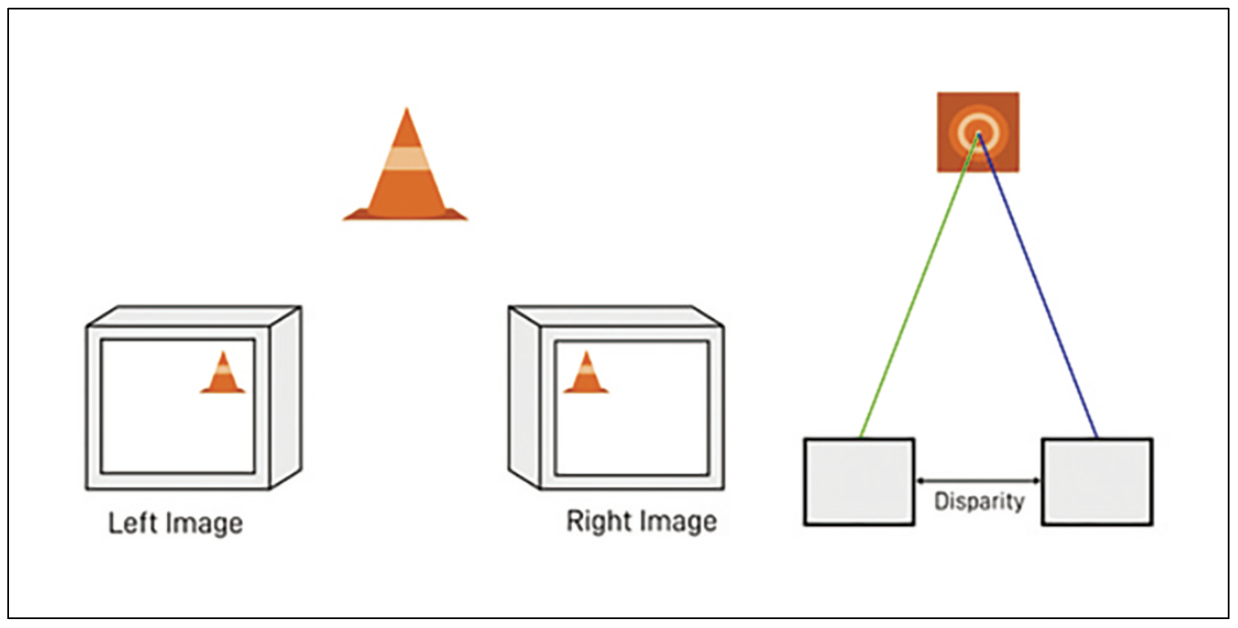
<그림2> 왼쪽(L)과 오른쪽(R) 카메라가 촬영한 이미지 간의 시차(Disparity)를 삼각측량 으로 분석해 깊이 정보를 추정하는 원리. 픽셀 간 위치 차이가 클수록 물체가 카메라에 더가깝다는 것을 의미한다.
수동형 vs 능동형 스테레오 비전
스테레오 비전은 조명 방식에 따라 ‘수동형(Passive)’과 ‘능동형 (Active)’으로 나뉜다. 수동형 스테레오는 외부 광원 없이 환경의 자연광을 활용하는 방식으로, 설치가 간단하고 다양한 조도 조건에서 유연하게 작동한다. 반면, 질감이 부족하거나 어두운 환경에서는 깊이 인식의 정밀도가 떨어질 수 있다.
능동형 스테레오는 레이저나 구조광(Structured Light)을 추가해 피사체의 질감을 강화함으로써 정확도를 높인다. 단, 조명 구성과 비용이 증가한다는 단점이 있다.
스테레오 비전의 장단점
스테레오 비전은 두 대의 카메라로 촬영된 이미지를 비교해 깊이 정보를 산출하기 때문에, 하드웨어 가속(FPGA·GPU 등)을 사용하지 않으면 CPU 부하가 커질 수 있다. 이는 세미 글로벌 매칭 (SGM)과 같은 복잡한 스테레오 매칭 알고리즘이 렌즈 왜곡 보정과 픽셀 매칭을 동시에 수행하기 때문이다. 이러한 알고리즘은 시간이 지나도 정확하고 일관된 3D 데이터를 확보하기 위해 필수적이다.
예를 들어 Teledyne의 Bumblebee X 스테레오 비전 카메라는 이러한 연산 부담을 내장 FPGA에서 처리하여, PC CPU의 부하를 크게 줄인다. 수동형 스테레오 카메라 시스템은 레이저나 LED 광원 없이 주변의 자연광만으로 작동하므로 설치가 간편하고 다양한 조도 환경에 대응할 수 있다. 다만 질감이 적거나 어두운 환경에서는 깊이 인식의 정밀도가 낮아질 수 있다.
반대로 조명이 충분한 환경에서는 스테레오 비전이 탁월한 결과를 보인다. 빈 피킹(bin picking), 자율주행차 등 고정밀 3D 인식이 필요한 응용 분야에서 특히 유리하며, 별도의 조명 장치가 필요없기 때문에 비용 효율성도 높다. 또한 스테레오 비전은 다른 3D 프로파일링 기술과 달리 대상의 움직임에 제약을 받지 않는다. 따라서 먼 거리나 이동 중인 물체에 대해서도 안정적으로 깊이 측정을 수행할 수 있다.
시스템 보정이 완료되면 실시간 깊이 감지가 가능하며, 3D 시각화 소프트웨어와 결합해 색상 기반 깊이 매핑(Color Depth Mapping)으로 높은 가시성을 구현할 수 있다. 이러한 특성 덕분에 스테레오 비전은 자율주행차, 로봇 내비게이 션, 물류 자동화 등 다양한 분야에서 폭넓게 활용되고 있다.
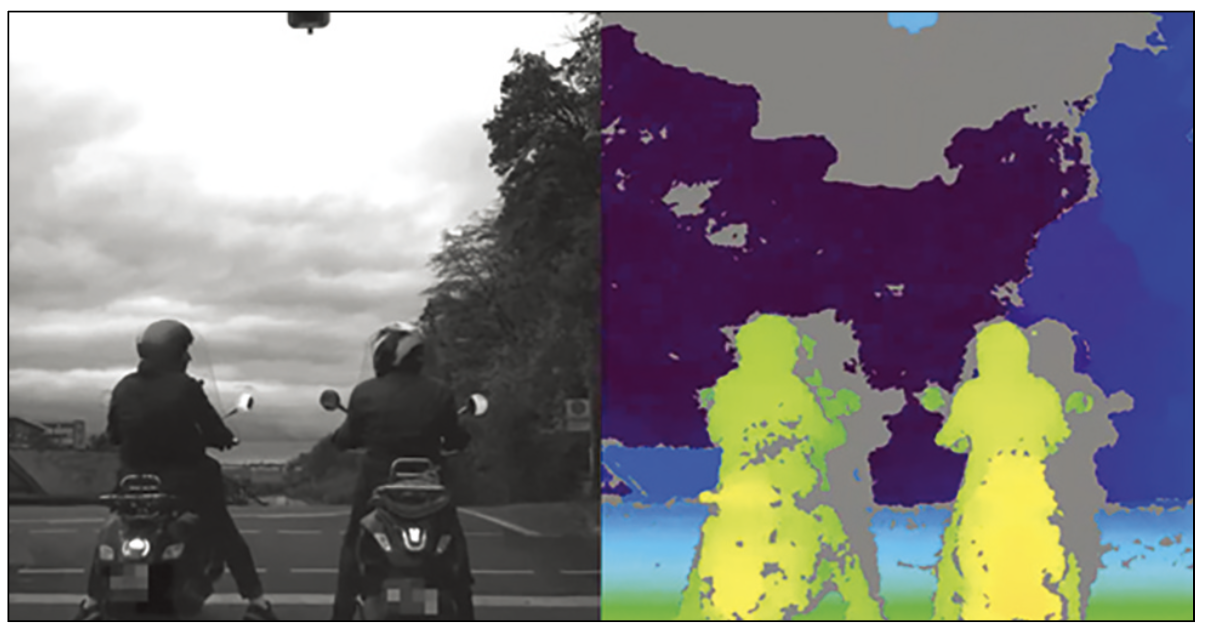
<그림3> 스테레오 비전 카메라가 촬영한 실제 영상(왼쪽)과 색상 깊이 매핑(Color Depth Mapping)을 통해 시각화된 거리 정보(오른쪽). 픽셀의 색상 차이는 물체와 카메라 간의 상대적 거리 차이를 나타내며, 가까운 객체일수록 따뜻한 색상(노랑·초록) 으로 표현된다.
올바른 스테레오 카메라 선택의 중요성
Teledyne의 Bumblebee X 3D 스테레오 카메라는 이러한 연산 부담을 최소화하도록 설계된 대표적인 솔루션이다. 카메라 본체에 고성능 FPGA 프로세서를 내장하여 대부분의 스테 레오 매칭 연산을 장치 내부에서 처리하기 때문에, 별도의 산업용 PC나 CPU의 부하를 크게 줄인다. 이 제품은 최대 3메가픽셀 해상도, 20fps의 빠른 프레임 속도, 그리고 고정밀 깊이 맵핑 기능을 지원한다. 덕분에 정적인 검사 공정부터 동적 로봇 비전, 자율 주행 등 실시간성이 요구되는 애플리케이션까지 폭넓게 활용 가능하다.
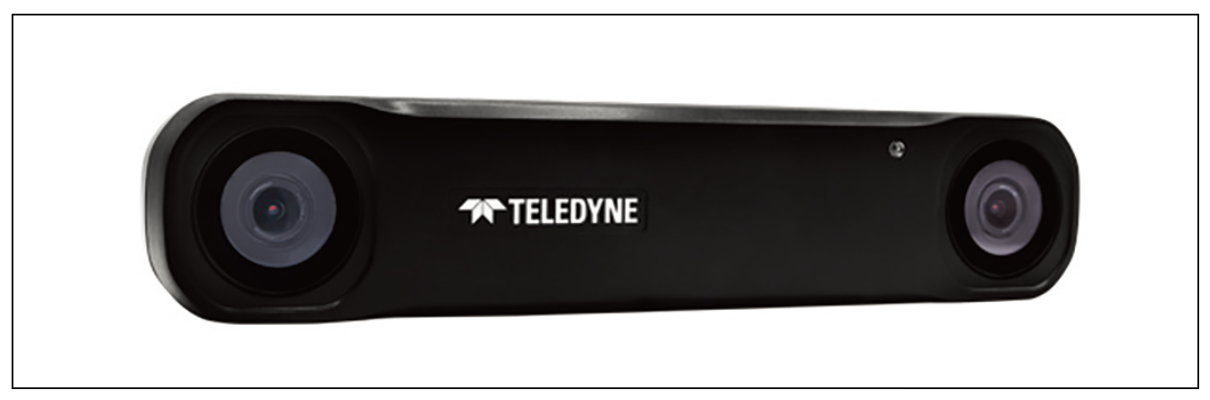
<그림4> Teledyne Bumblebee X 3D 스테레오 카메라
또한 수동 조명 환경에서도 높은 정확도를 유지하며, 밝은 실내외 조명 조건에서 특히 우수한 성능을 보인다. 이러한 특성 덕분에 Bumblebee X는 비용 효율성, 범용성, 정확성의 세 가지 요소를 모두 갖춘 3D 머신 비전 솔루션으로 평가받고 있다.
3D 머신 비전의 미래
머신 비전은 단순히 ‘보는 것’을 넘어 ‘이해하는 기술’로 진화하고 있다. 스테레오 비전은 그 중심에서, 로봇과 기계가 주변 환경의 입체 정보를 스스로 해석하도록 돕는다. 특히 AI 기반의 신경망 기술과 결합될 경우, 스테레오 비전은 자율주행, 물류 자동화, 로봇 조립 등 미래형 스마트 제조와 모빌리티 산업의 핵심 센싱 기술로 자리잡을 것으로 전망된다.
자료제공: Clearview(www.clearview-imaging.com)