

3D 비전으로 고하중 부품도 빠르고 정밀하게: 고속 브레이크 디스크 빈 피킹 자동화
현대 산업 자동화는 지능형 비전 시스템과 로봇이 결합될 때 가장 큰성과를 발휘한다. 이탈리아의 대표적인 주조업체 ‘폰데리아 디 토르볼레(Fonderia di Torbole)’가 추진한 프로젝트가 그 좋은 예다. 자동차 산업용 부품을 전문으로 생산하는 이 기업은 브레이크 디스크 처리 공정을 전면 자동화하기 위해 ‘Tiesse Robot’과 협력, Photoneo의 3D 비전 솔루션을 도입했다.
이 프로젝트의 목표는 원재료 브레이크 디스크를 집어 올리는 단계부터 도장 공정 전 준비까지 전 과정을 자동화하는 것이었다. 이를 위해 현장에는 세 개의 로봇 스테이션이 연결돼 하나의 통합 시스템으로 운영된다. 각 스테이션은 Photoneo의 3D 비전 기술을 기반으로 협력 하며, 복잡하고 예측 불가능한 작업 환경에서도 높은 정확도와 안정성을 유지할 수 있도록 설계됐다.
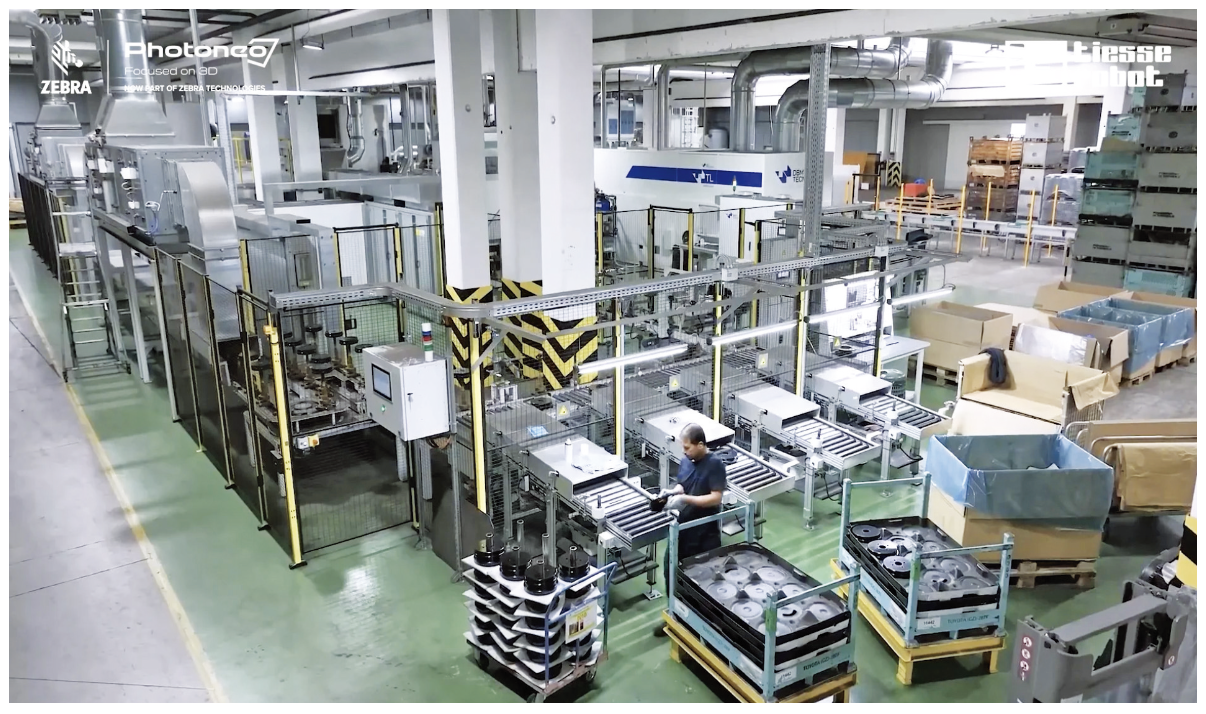
<그림1> 공장 현장의 전경
도전과제: 예측 불가능한 공정을 자동화하다
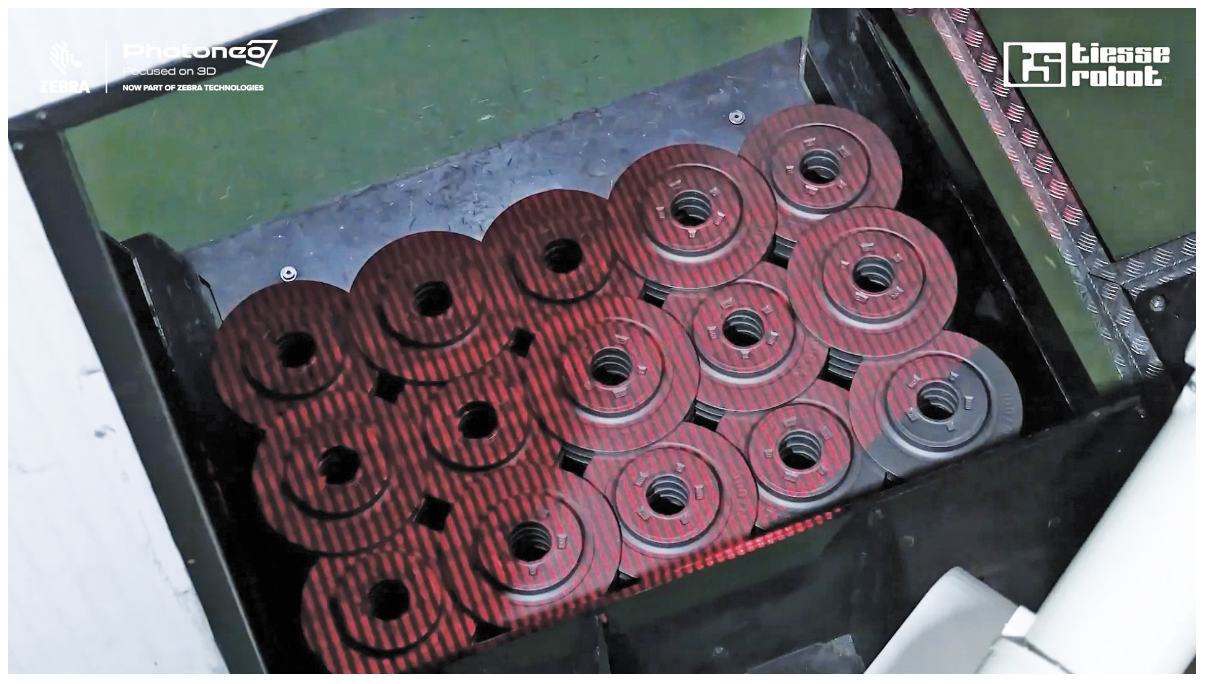
이번 프로젝트의 핵심 과제는 최대 15kg에 달하는 주철·강철 브레 이크 디스크를 반구조화(semi-structured)된 대형 빈(bin)에서 집어 올려 도장 공정 전 단계까지 완전히 자동화하는 것이었다. 특히 첫 단계인 ‘빈 피킹(bin picking)’이 가장 큰 난관으로 꼽혔다. 원재료 디스크들은 규칙 없이 대형 컨테이너 안에 무질서하게 쌓여 있었고, 각각의 크기와 무게, 표면 특성이 자동화를 어렵게 만들었다.
자동화 솔루션이 충족해야 할 조건은 매우 까다로웠다. 먼저, 어떠한 방향으로 놓여 있든지 디스크를 정확하게 인식하고 위치를 파악해야 했다. 또, 무겁고 금속성인 부품은 반사율이 높거나 어두운 표면을 가질 수 있어 이를 안정적으로 감지하는 비전 성능이 요구됐다.
로봇이 안정적으로 집을 수 있도록 정밀한 3D 좌표값을 제공해야 했으며, 집게와 로봇 암이 부품·빈·자체 구조물과 충돌하지 않도록 안전한 경로를 계산하는 것도 필수였다. 마지막으로, 이러한 과정을 45초 이내의 사이클 타임으로 수행해 후속 생산 라인에 차질이 없도록 해야 했다. 즉, 단순한 자동화가 아닌, 예측 불가능한 환경에서 안정성과 속도를 동시에 확보하는 고난도의 과제가 주어진 것이다.
솔루션: Photoneo의 지능형 3D 비전
Tiesse Robot은 Kawasaki RS080N 로봇을 기반으로 첫 번째 로봇 셀을 구축하고, 여기에 Photoneo의 첨단 빈 피킹 솔루션을 결합했다. 이 조합은 까다롭던 브레이크 디스크 처리 과정을 신뢰성과 효율성을 갖춘 자동화 공정으로 전환시켰다. 핵심은 두 가지 Photoneo 기술에 있다.
PhoXi 3D 스캐너 XL
PhoXi 3D 스캐너 XL은 넓은 스캐닝 범위와 고해상도 출력을 제공해 대형 산업용 빈 환경에 최적화된 제품이다. 이 스캐너는 구조광 기술을 기반으로, 단 한 번의 스캔으로 전체 빈의 정밀한 3D 포인트 클라우드를 생성한다. 이를 통해 무질서하게 쌓여 있는 브레이크 디스크 각각의 위치와 방향을 정확히 파악할 수 있다. 또한 견고한 설계로 혹독한 주조 환경에서도 안정적인 성능을 발휘해 까다로운 조건에서도 완벽한 작업 신뢰성을 보장한다.
Bin Picking Studio
Bin Picking Studio는 이 시스템의 두뇌 역할을 하는 강력한 비전 인텔리전스 소프트웨어다. PhoXi 3D 스캐너 XL이 장면을 스캔해 포인트 클라우드를 생성하면, Bin Picking Studio는 이를 즉시 처리한다. 이와 같은 통합 프로세스를 통해 시스템은 복잡한 환경에서도 정밀하고 안전한 빈 피킹 작업을 안정적으로 수행할수 있게 되었다.
• 부품 위치 인식: 소프트웨어는 집기가 가능한 모든 브레이크 디스크를 식별하고, 각 부품의 정확한 3차원 위치와 방향을 계산한다.
• 경로 계획 및 충돌 방지: Kawasaki 로봇이 목표 디스크에 접근해 집어 올리고 꺼내기까지의 최적 경로를 산출하며, 주변 부품 이나 빈과의 충돌을 철저히 회피한다.
• 로봇과의 통신: 계산된 집기 좌표와 경로는 로봇 컨트롤러에 전달되며, 이를 통해 로봇은 완전히 자율적으로 동작한다.
비전 기반 워크플로우
첫 번째 로봇 셀에서는 3D 비전을 중심으로 한 자동화 시퀀스가 진행된다.
1. PhoXi 3D 스캐너 XL 스캔: 대형 빈 안에 쌓인 원재료 브레이크 디스크를 PhoXi 3D 스캐너 XL이 스캔해 3차원 데이터를 생성한다.
2. Bin Picking Studio 데이터 분석: Bin Picking Studio가 3D 데이터를 분석해 집기에 가장 적합한 디스크를 선정하고, 안전한 추출 경로를 계산한다.
3. 로봇 동작 지시: 소프트웨어가 디스크의 위치와 방향 데이터를 카와사키 로봇에 전달한다. 로봇은 자기식 그리퍼를 이용해 디스크를 안정적으로 집어 올린다.
4. 뒤집기 및 이송: 만약 디스크가 뒤집혀 있다고 판단되면, 로봇은 자동으로 뒤집는 동작을 수행한 후 올바른 방향으로 정렬한다. 이후 디스크는 동력 롤러 컨베이어에 적재돼 선삭 공정으로 이송된다.
<그림3> Photoneo 3D 비전으로 제어되는 로봇 암
3단계로 구현되는 자동화 프로세스
전체 솔루션은 세 개의 로봇 셀이 상호 연계돼, 원재료에서 최종 제품까지 끊김 없는 동기화된 워크플로우를 완성한다.
1단계: 비전 기반 브레이크 디스크 피킹
첫 번째 셀에서는 Kawasaki 로보틱스 RS080N 로봇이 대형 빈에서 원재료 브레이크 디스크를 꺼내는 역할을 수행한다. Photoneo 의 PhoXi 3D 스캐너로 디스크의 정확한 방향을 인식한 뒤, 로봇은 자기식 그리퍼를 이용해 올바른 방향의 디스크를 안전하게 집어 올린다. 만약 거꾸로 놓인 경우에는 즉시 뒤집는 동작을 수행한 후, 동력 롤러 컨베이어에 적재해 선삭 공정으로 이송한다.
2단계: 후가공(포스트 터닝) 공정
선삭을 마친 디스크는 두 번째 셀로 이동해 중간 가공을 거친다. 이 단계에는 고하중 작업을 지원하는 Kawasaki 로보틱스 ZX165U 로봇이 투입되며, 이 로봇은 듀얼 공압식 3-죠(3-jaw) 그리퍼를 장착하고 있다. 먼저 2D 비전 시스템인 TS-Vision을 사용해 디스크의 정확한 회전 위치(位相)를 판별한 뒤, 두 개의 드릴링 장비와 밸런싱 스테이션에 대한 로딩과 언로딩을 처리한다. 밸런싱 결과에 따라 양품은 세척기로 이송되며, 불량품은 자동으로 별도의 컨베이어로 분리된다.
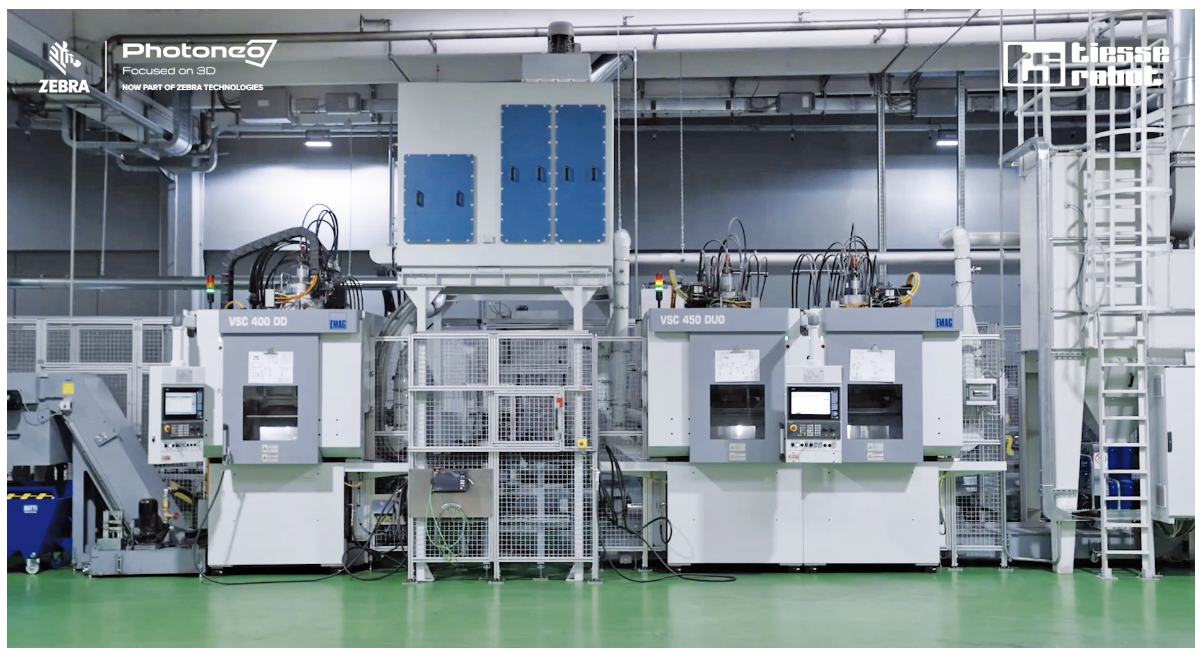
<그림4> 드릴링 유닛 작업
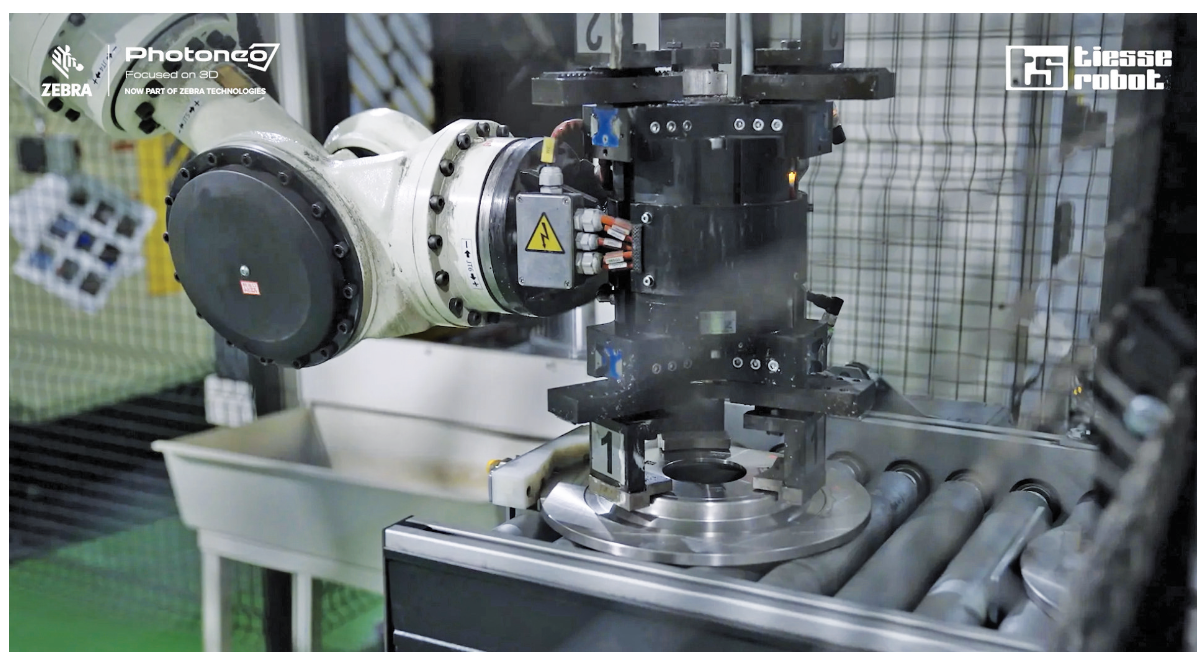
<그림5> 컨베이어 벨트에서 브레이크 디스크를 집어 올리는 그리퍼 근접 촬영
3단계: 최종 검사 및 배출 공정
세척을 마친 디스크는 치수 검사와 레이저 식별 마킹을 거쳐 완전한 추적성을 확보한다. 이후 Kawasaki ZX165U 로봇이 디스크를 배출 컨베이어 또는 도장 라인으로 이송하며 자동화 사이클이 마무리된다.
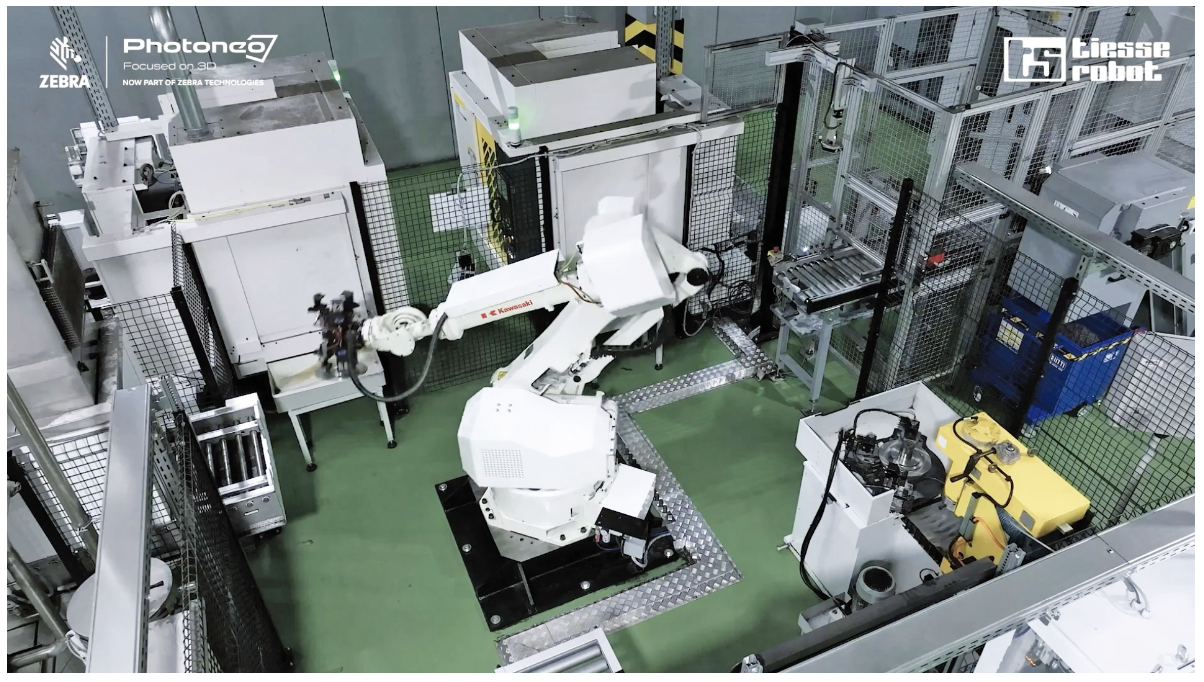
<그림6> 브레이크 디스크를 처리하는 로봇 암 작업 장면
결과: 완벽한 브레이크 디스크 피킹을 위한 기반 마련
Photoneo의 3D 비전 기술을 통합함으로써, Tiesse Robot은 주조업체에 브레이크 디스크 라인의 완전 자동화 솔루션을 제공했다. Photoneo 기반의 빈 피킹 셀은 다음과 같은 성과를 입증했다.
• 탁월한 신뢰성: 무겁고 무작위로 쌓인 부품을 일관되게 정확히 집어 올려, 힘들고 반복적인 작업에서 인력을 완전히 해방시켰다.
• 높은 처리량: 45초라는 까다로운 사이클 타임을 충족해, 생산 라인이 최대 효율로 운영되도록 보장했다.
• 지능형 자동화: 3D 스캐닝과 고급 경로 계획 소프트웨어의 결합을 통해 매끄러운 작업을 수행할 수 있는 ‘지능’을 확보했다.
• 공정 연속성 확보: 가장 복잡한 초기 단계 문제를 해결함으로써 Photoneo의 기술은 전체 자동화 시스템의 핵심 기반이 되었으며, 원재료부터 최종 공정까지 끊김 없는 워크플로우를 가능케 했다.
자료제공: Photoneo(www.photoneo.com)