

배터리 전극 포일 검사에 적합한 라인 스캔 카메라 ‘allPIXA evo 8k CXP’
리튬 이온 배터리 생산에서 양극 및 음극 포일(foil) 검사는 배터 리의 품질과 성능을 보장하고 생산 공정을 지속적으로 최적화하는 데 중요한 역할을 한다. 최종 제품의 생산 품질을 보장하기 위해, 전극은 다양한 단계에서 검사되어야 한다. 여기에는 금속 합금 포일의 제조, 코팅 후, 그리고 캘린더링(압연) 과정 후의 검사가 포함된다.
불량 배터리 포일을 후속 공정 단계에 들어가기 전에 조기에 발견하고 분류하면 비용을 절감하고 보다 지속 가능한 생산을 할수 있다. 게다가, 불량 부품은 비용 위험을 초래할 뿐만 아니라 최종 제품의 안전성과 성능에도 영향을 미칠 수 있다. 요약하자면, 전극 검사의 도전 과제는 웹 소재의 고속 이동(최대 300m/분)과 작은 결함까지도 감지할 수 있는 높은 광학 해상도(20µm/Px)의 요구 사항을 결합하는 것이다.
이와 관련하여 이미지 처리 시스템인 Chromasens의 ‘라인 스캔 비전 플랫폼(LVP)’을 딥러닝 알고리즘과 결합한 이상 탐지 방식의 구현은 품질 관리를 향상시킬 가능성을 가지고 있다. Chromasens allPIXA evo 8k CXP 라인 스캔 카메라를 사용하면 높은 생산 속도에서도 전극 표면의 작은 불규칙성을 감지할 수 있다. 앞서 언급한 도전 과제를 해결하기 위한 접근 방식은 다음과 같이 요약할 수 있다.
• 고해상도 이미지 획득: Chromasens allPIXA evo 8k CXP 라인 스캔 카메라는 고해상도 이미지(8192픽셀)와 최대 100kHz 라인 속도의 빠른 이미지 획득을 제공한다.
• Python 기반 이미지 전처리: 획득한 이미지를 사전 처리하기 위해 이미지를 일정한 크기(256, 256)의 패치로 자르고 서로 다른 조명 형상의 이미지에서 결합된 이미지를 생성했다. 이를 위해 OpenCV와 같은 라이브러리가 사용됐다.
• 모델 학습을 위한 데이터 세트 생성: 딥러닝 모델을 훈련하고 테스 트하려면 좋은 예시와 잘못된 예시가 포함된 데이터 세트가 필요하다. 이를 위해 양극 및 음극 포일의 다양한 조명 기하학으로 여러 데이터셋을 생성했다.
• 딥러닝 알고리즘을 이용한 이상 감지: 자동 인코더 및 기타 컨볼루션 신경망(CNN)과 같은 머신러닝 방법을 획득한 이미지로 학습된 다양한 분류기와 결합하여 먼지나 스크래치와 같은 결함을 식별할 수 있다. 이를 위해 Python 라이브러리인 TensorFlow 와 Keras를 사용했다.
이러한 접근 방식을 통해 배터리 전극 포일의 고해상도 이미지를 효율적으로 취득하고, 딥러닝 알고리즘을 사용하여 결함을 정확하게 탐지할 수 있다. 이는 전체 배터리 생산 과정에서 품질 관리와 효율성을 크게 향상시키는 데 기여할 것이다.
Chromasens 라인 스캔 비전 플랫폼(LVP)
Chromasens 라인 스캔 비전 플랫폼(LVP)은 단일 또는 다중 카메라 시스템을 다양한 라인 조명 옵션과 함께 매우 쉽게 구성할수 있는 모듈식 접근 방식을 제공한다. 이는 카메라 해상도, 카메라 수, 조명 기하학을 각 사용 사례에 맞게 최적화해야 하므로 큰도움이 된다. 전극 포일 검사의 경우 Chromasens allPIXA evo 8k CXP 카메라가 높은 이미지 해상도를 필요한 속도로 제공하므로 최적의 선택이다.
또한, 구성 가능한 IO 개념은 여러 카메라와 조명 소스를 완벽하게 동기화할 수 있는 가능성을 제공한다. 정밀한 정렬과 비전 구성 요소의 완벽한 적합성은 이미지 데이터를 크게 최적화할 수 있어 어려운 비전 사용 사례를 해결하는 데 많은 도움이 된다.

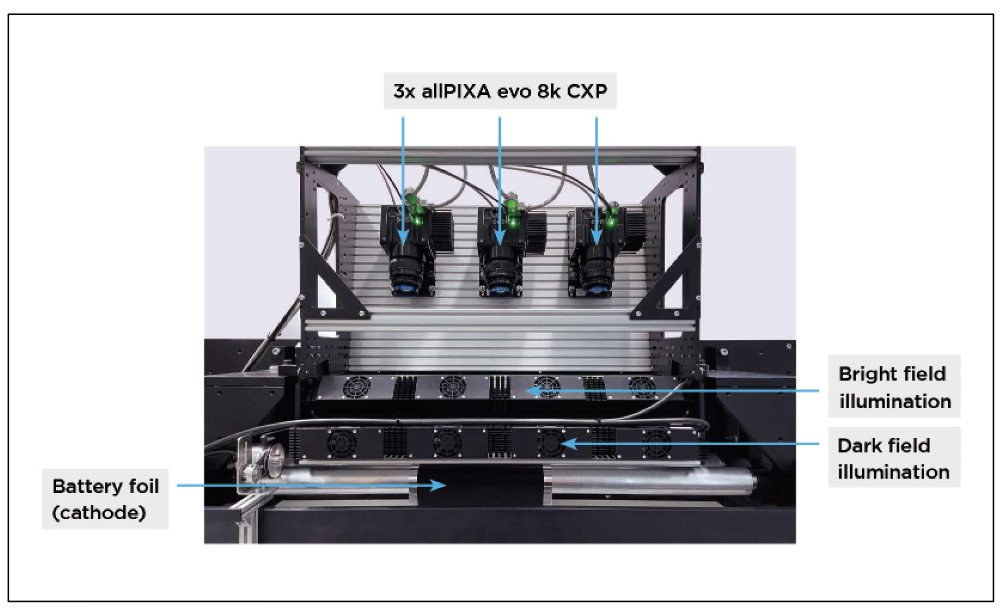
<그림1> 데이터 수집을 위한 컨베이어 및 라인 스캔 시스템

<그림2> 라인 스캔 시스템 설정
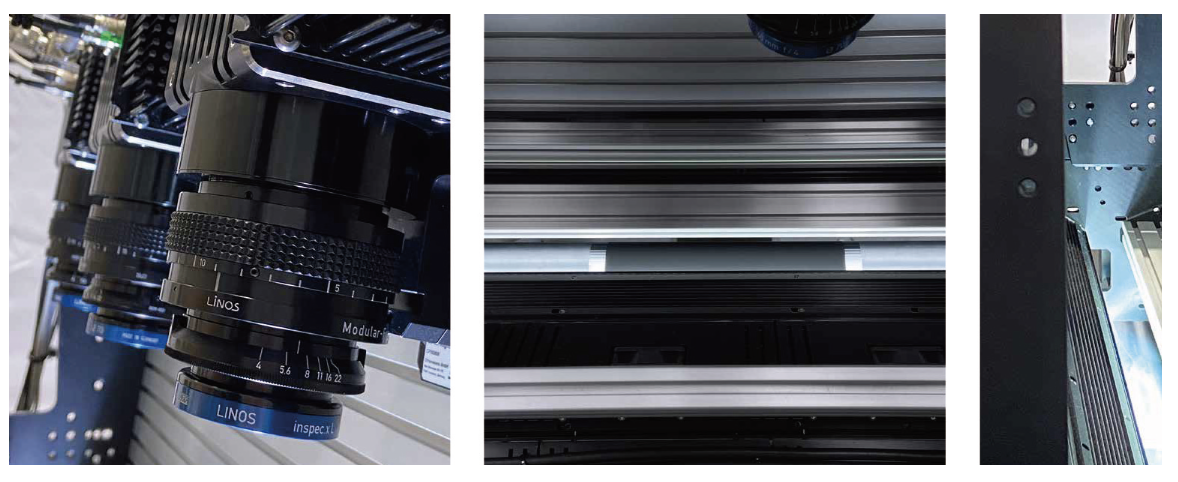
컨베이어 시스템(그림1)에 LVP 시스템(그림4)을 장착하여 추가 처리에 사용할 이미지 데이터 세트를 취득한다. 라인 스캔 시스템은 <그림2>에 표시된 대로 구성되어 있으며, 시야를 20µm/Px의 광학 해상도로 커버하기 위해 세 개의 Chromasens allPIXA evo 8k CXP 카메라(➀)로 구성된다.
Chromasens Corona II LED 라인 조명(➂)과 이에 맞는 Chromasens XLC4-1A 조명 컨트롤러(➃), 그리고 카메라 취득 라인 속도를 컨베이어 속도에 맞추기 위한 인코더(➄)가 포함된다.
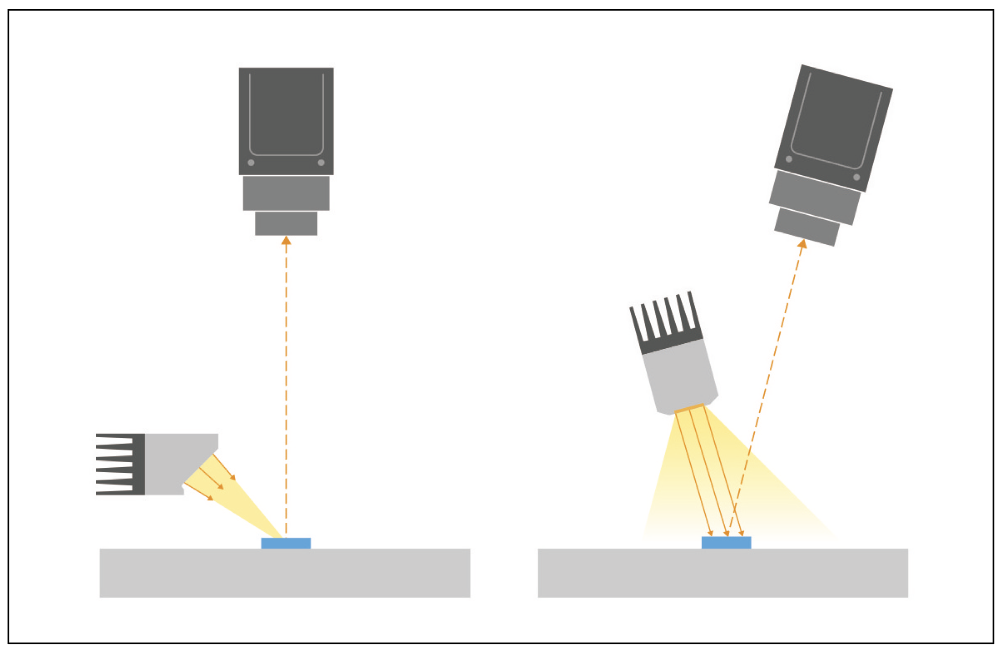
<그림3> 암시야(왼쪽) 및 명시야(오른쪽) 조명의 기하학적 구조
<그림4> 라인 스캔 비전 플랫폼
전극 포일의 모든 유형의 이상을 감지하기 위해 다양한 조명 기하학(명시야 1개와 암시야 조명 2개)이 사용된다(그림3,4,5). 명시야는 반사 표면이 밝게 보이는 조명 기법으로, 광원과 카메라가 일치하여 입사광의 각도가 관찰 각도와 동일하게 설정된다. 반면 암시야는 샘플에서 산란되거나 굴절된 빛을 관찰하는 조명 방법이다. 이러한 기법을 결합하여 배터리 전극 포일의 가능한 많은 결함을 감지하는 것이 목표이다.

<그림5> 다양한 조명 유형과 지오메트리를 사용하여 다양한 유형의 이상 징후를 표시한다.
Chromasens LVP는 모든 카메라의 라인 속도와 라인 광원의 스트로빙 주파수를 완벽하게 동기화할 수 있는 기능을 제공한다. 이 방식을 통해 각 라인은 세 번 캡처되는 반면, 세 대의 카메라중 각 라인에 대해 하나의 광원만 켜진다. 처음에는 전면 암시야 조명이 활성화되고, 그 다음에는 명시야 조명으로 하나의 라인을 촬영한 다음, 마지막으로 후면 암시야 조명으로 또 다른 라인을 촬영한다.
이 개념을 통해 다양한 조명 조건에서 표면을 캡처할수 있다. 그런 다음 라인 시프트(디인터레이싱)를 통해 오버레이된 개별 이미지가 세 개의 개별 이미지로 조합되어 후속 처리 단계의 기초가 된다.
처음에는 손상되지 않은 배터리 전극 포일의 이미지를 캡처하여 이후 학습 세트의 기초를 형성한다. 그 후 먼지, 긁힘, 습기 등다양한 이상 현상이 데이터 세트에 도입되어 이미지 처리 파이프 라인을 테스트한다. 그런 다음 테스트 데이터 세트는 왜곡되지 않은 표면의 이미지 일부와 함께 이상 이미지로부터 컴파일된다. 세가지 조명의 영향은 <그림6>과 <그림7>에 설명되어 있다.
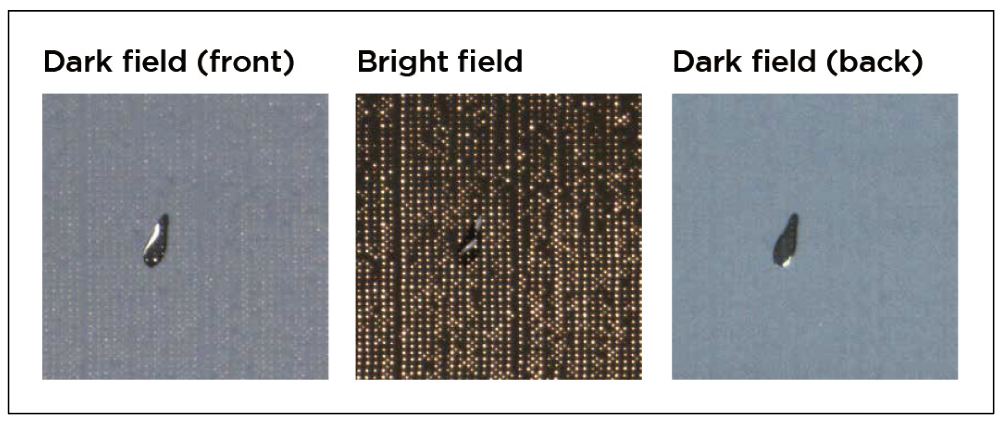
<그림6> 조명이 양극의 습기 오염에 미치는 영향
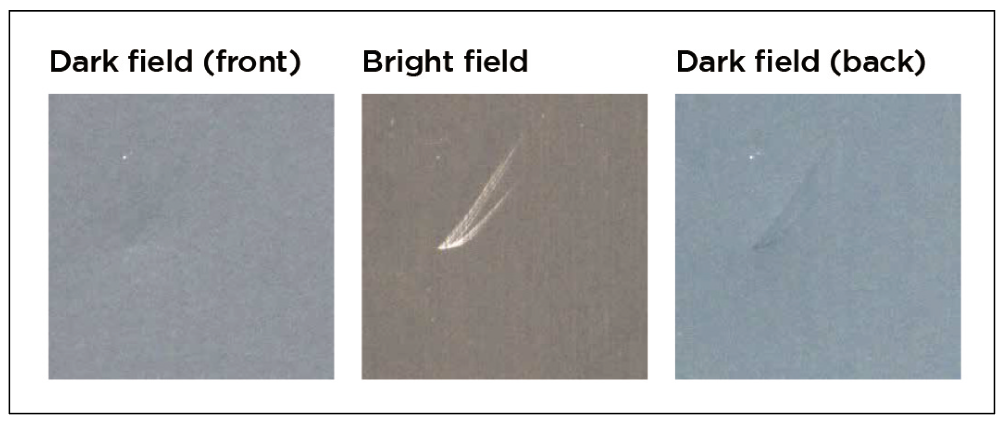
<그림7> 음극의 스크래치에 대한 조명의 영향
이미지 전처리
전처리 방식은 또한 다양한 조명 아래에서 결함이 더 잘 보인다는 가정에 기반한다. 다양한 조명의 이미지를 오버레이하여 단일 이미지 내에서 다양한 범위의 이상 징후를 식별하는 것이 목표이다.
이 연구에서는 조명의 융합 데이터 세트와 개별 조명의 데이터 세트를 비교하여 이 가정을 검증한다.
비지도(unsupervised) 딥 러닝 접근 방식을 통한 이상 징후 탐지
이상 징후 탐지를 위해 다양한 비지도(unsupervised) 또는 반지 도(semi-supervised) 딥러닝 방법을 비교했다. 이를 위해 재구성 기반 접근 방식(자동 인코더)과 다양한 분류기와 결합된 사전 학습된 신경망이 사용됐다. 모델 평가를 위해 다양한 실험들이 수행되었으며, 모든 모델은 다양한 데이터 세트를 사용하여 똑같이 고양체와 음극에 대해 테스트 됐다. 이 데이터 세트에는 세 가지 조명 기하학(어두운 배경 후면, 밝은 배경, 어두운 배경 전면)로 구성된 것과 결합된 이미지가 포함됐다.
마지막으로 GPU NVIDIA GeForce RTX 3090에서 구현된 접근법의 추론 시간을 비교한다. 또한 추출된 특징의 차원 축소가 AUCROC(수신기 작동 특성 곡선 아래 면적)과 추론 시간에 미치는 영향을 조사했다. 이 실험에 사용된 데이터 세트는 정상 훈련 이미지 300개, 정상 테스트 이미지 200개, 이상(결함)이 있는 테스트 이미지 200개로 구성됐다. 변칙의 크기는 약 0.5~1mm의 면적에 해당한다.
이 연구는 음극에 다양한 조명 형상을 오버레이하는 것이 효과 적이라는 것을 보여주었지만, 양극 방식은 이러한 오버레이의 이점을 얻지 못했다. 양극의 경우, 사전 학습된 모델과 분류기를 결합한 접근 방식이 97%의 AUCROC를 달성하면서 암시야 백라이 트를 사용했을 때만 최고의 AUCROC 값을 얻을 수 있었다. 음극의 경우 오버레이된 이미지의 데이터 세트에서 99%의 AUCROC 를 달성했다.
그러나 테스트한 이상 징후는 실제 생산 환경에서 생성된 것이 아니라는 점에 유의해야 한다. 패치 크기(256x256)에 대한 추론 시간(한 번 예측하는 데 걸리는 시간)은 GPU NVIDIA GeForce RTX 3090에서 약 0.12초였다. 추론 시간을 최적화하기 위해 차원 감소가 분류 성능에 미치는 영향도 분석했다. 차원을 줄이면 예측 속도는 훨씬 빨라지지만 AUCROC은 감소하는 것으로 나타났다.
예를 들어 중첩된 음극 이미지 데이터의 경우, 추출된 특징을 4차 원으로 축소하면 추론 시간이 6103초, AUCROC은 90%를 달성할 수 있다.
요약하자면, 이 연구에서는 리튬 이온 배터리의 배터리 전극 포일에서 이상을 감지하기 위한 다양한 비지도 머신 러닝 접근법을 조사했다. 분류기와 함께 사전 훈련된 네트워크를 사용한 접근 방식이 자동 인코더 방식에 비해 더 나은 성능을 보였다.
명시야와 암시야 조명을 포함한 다양한 조명 유형과 형상을 가진 Chromasens 라인 스캔 비전 플랫폼을 사용하여 배터리 포일의 다양한 측면의 이상 현상을 포착했다. 다양한 조명 형상을 오버레 이하면 음극의 결함을 강조할 수 있었지만, 양극의 경우 단일 고출력 암시야 조명을 사용하여 최상의 결과를 얻을 수 있었다.
AUCROC 결과는 필수 검사 요건을 충족하지만, 매우 빠른 데이터 속도와 함께 실시간 요건을 충족하는 것이 가장 큰 과제이 다. 따라서 이상적인 결과를 얻으려면 기존 이미지 처리 방식과 머신 러닝 접근 방식을 결합해야 한다.
최종 사용자가 애플리케이션의 후속 비용과 경제적 효과를 결정할 수 있기 때문에 딥 러닝 모델이 리콜/tpr(진양성률) 또는 최대-f1-점수(정밀도-리콜 트레이드 오프 간의 최적)에 최적화되는 정도는 프로세스의 특정 요구 사항에 따라 달라진다. 놓친 이상 징후로 인한 비용이 매우 높다면 더 많은 수의 오탐(거짓 경보)을 수용하더라도 리콜을 최적화하는 것이 좋다.
또한 제시된 접근 방식은 베어 메탈 포일, 코팅된 전극 포일 및분리막 포일 검사와 같은 다른 표면 및 포일 검사 애플리케이션에 적용할 수 있다. 카메라 해상도, 조명 지오메트리 및 적용된 알고 리즘은 특정 요구 사항에 이상적으로 부합하도록 독립적으로 구성할 수 있다.
자료제공: Chromasens(www.chromasens.com)