

inbolt, CAD 기반 경로 생성과 비전 보정을 결합한 ‘Inbolt Robot Programming’
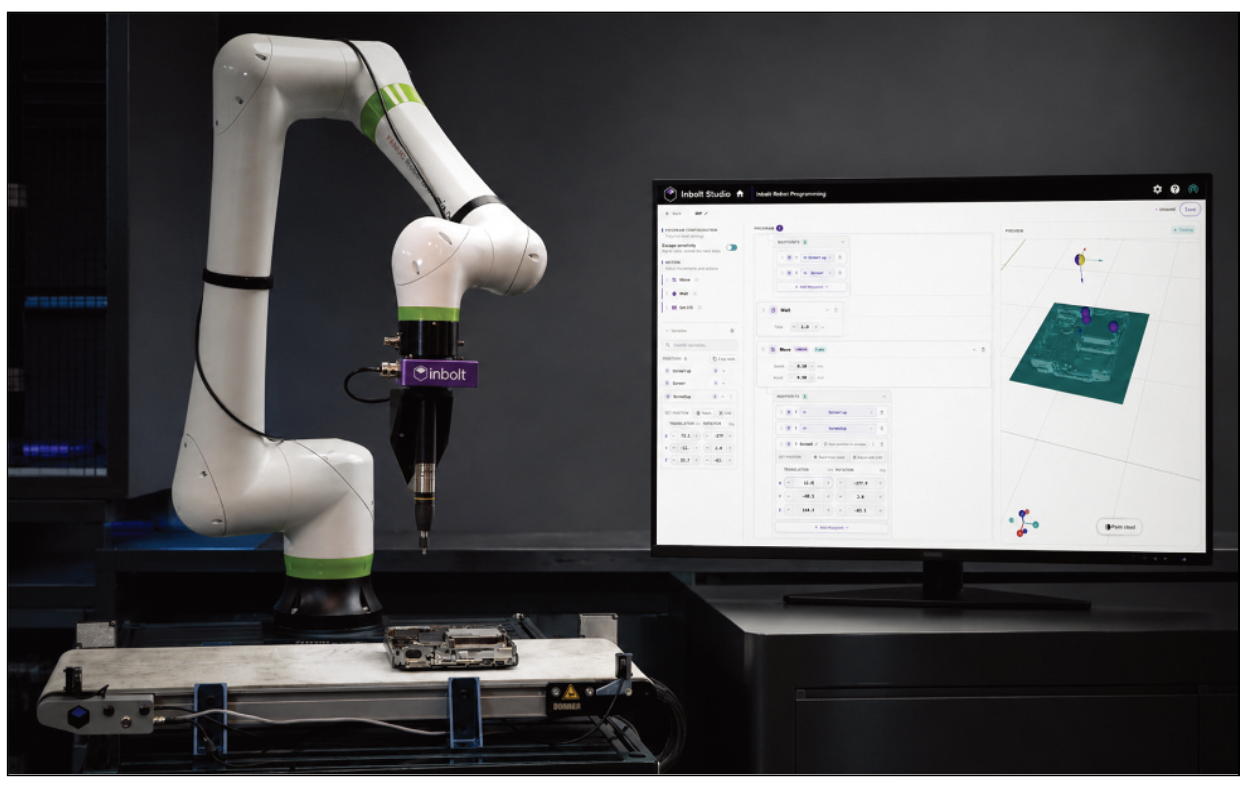
▲ CAD 기반 경로 생성과 비전 보정을 결합한 ‘Inbolt Robot Programming’
inbolt가 CAD 모델을 기반으로 로봇 작업 경로를 생성하는 ‘Inbolt Robot Programming’과 실시간 로봇 동작 제어 기능을 확대한 ‘Inbolt Robot Control’을 선보였다.
CAD 모델에서 로봇 경로 생성
inbolt Robot Programming은 inbolt Studio에 포함된 프로그 래밍 기능이다. 엔지니어는 부품의 CAD 모델과 해당 부품의 기준 좌표계를 바탕으로 로봇 작업 경로를 작성할 수 있다. 실제 생산 라인을 디지털 환경에 완전히 재현한 뒤 각 경로를 현장에서 다시 조정하는 기존 방식과 달리, 부품 자체를 기준으로 프로그램을 구성하는 방식이다.
기존에는 로봇의 설치 위치가 조금 다르거나 부품이 일정하지 않은 위치에 공급될 경우 시운전 과정에서 경로를 지점별로 다시 보정해야 했다. inbolt는 CAD 기반 프로그램과 비전 보정을 결합해 이러한 반복적인 궤적 수정과 재티칭 작업을 줄일 수 있다고 설명 했다. 정지된 작업물뿐 아니라 이동하는 생산라인을 위한 프로그 램에도 적용된다.
Vision Model로 실제 부품 위치에 맞춰 보정
프로그램이 실행되면 inbolt Vision Model이 실제 부품의 위치와 자세를 인식하고, CAD에서 생성한 경로가 해당 부품을 기준으로 실행되도록 로봇 동작을 조정한다.
업데이트된 Vision Model에는 더 다양한 형태의 부품을 추적할수 있도록 부품 위치 인식 모델이 개선됐다. inbolt Studio 대시보 드에서는 부품 위치와 검출 상태, 애플리케이션별 실시간 성능 테스트 결과를 확인할 수 있어 로봇 엔지니어가 개별 작업 셀의 검출 상태와 시스템 성능을 점검할 수 있다.
inbolt Robot Control은 비전 모델에서 계산한 보정값을 로봇의 동작으로 실행하는 실시간 모션 제어 구성요소다. 보정된 관절 명령을 로봇의 서보 루프에 기본 제어 주기로 전달해, 비전 시스템이 확인한 부품 위치와 실제 로봇 움직임을 폐루프로 연결한다.
빈피킹부터 이동라인 조립까지 적용
inbolt는 주요 적용 작업으로 비정형 부품 빈피킹과 디래킹, 이동 작업물 추적, 디스펜싱, 볼트 체결 등을 제시했다. Inbolt Vision Model이 부품의 실제 위치와 자세를 인식하고 작업 경로를 보정 하기 때문에, 부품의 공급 위치가 일정하지 않은 공정에도 대응할수 있다.
이동라인에서는 컨베이어 위의 작업물을 실시간으로 추적하면서 디스펜싱이나 볼트 체결과 같은 작업을 수행할 수 있다. CAD 기반 경로 생성과 비전 기반 동작 보정을 결합해 부품 정렬용 치구와 반복적인 경로 재설정에 대한 의존도를 낮추고, 정지형 작업 셀과 이동 생산라인 모두에서 유연한 로봇 자동화를 지원한다.
자료제공: inbolt(www.inbolt.com)