

Orbbec–Robbyant, 공간 인지 모델 ‘LingBot-Depth’ 공개
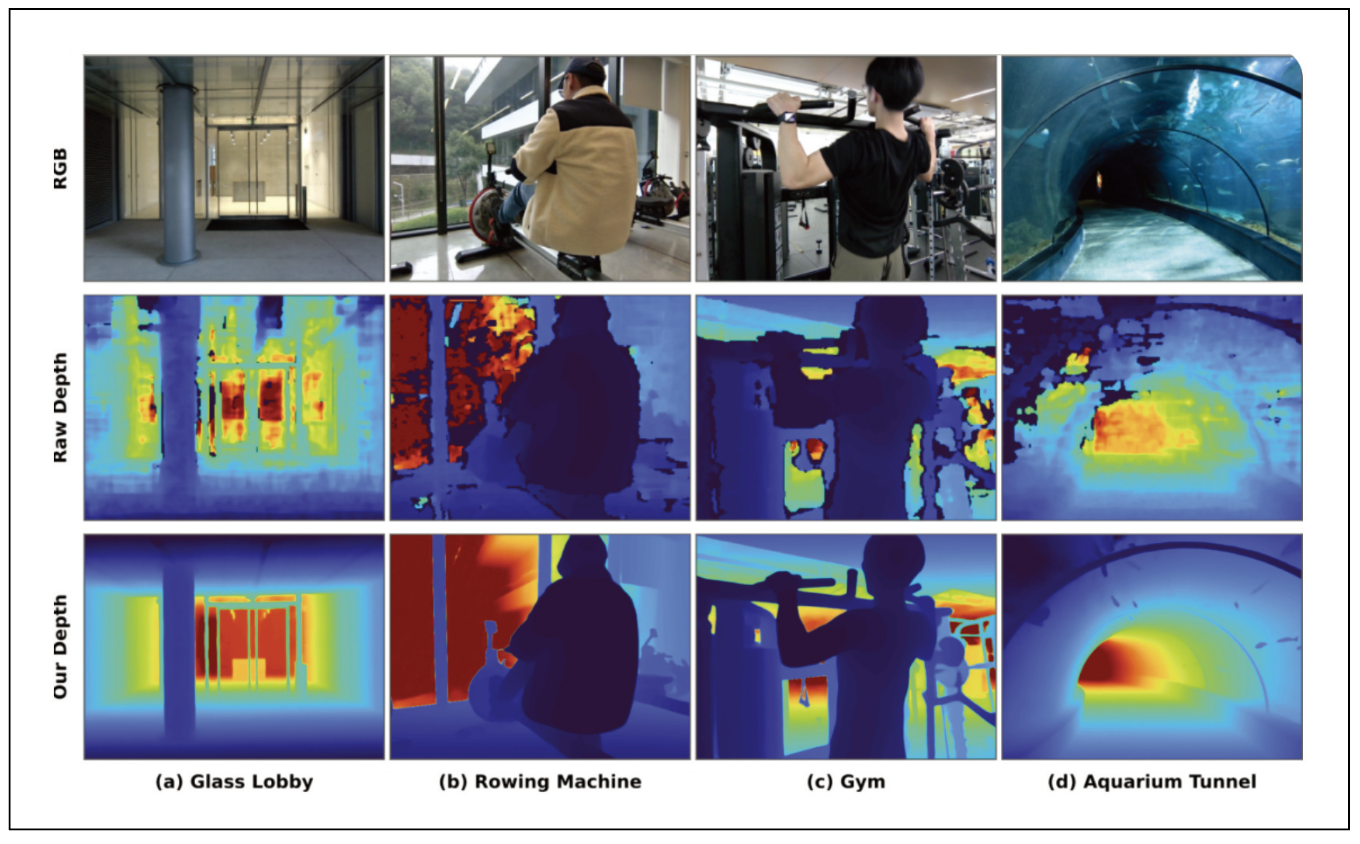
▲ Orbbec의 칩 레벨 심도 데이터를 활용한 LingBot-Depth 적용 결과. 투명·반사 표면이 포함된 환경에서 기존 대비 깊이 정보 완성도와 에지 선명도가 크게 향상된 모습.
Orbbec가 앤트그룹(Ant Group) 산하 로봇 지능(Embodied AI) 전문 기업 Robbyant와 전략적 파트너십을 체결하고, 고정밀 오픈소스 공간 인지 모델 ‘LingBot-Depth’를 출시했다. 이번 협력은 고성능 심도 센싱 하드웨어와 고도화된 인지 알고리즘을 결합해 복잡한 실제 환경에서도 안정적으로 동작하는 로봇 공간 지능 구현을 목표로 한다.
LingBot-Depth는 Orbbec의 Gemini 330 스테레오 3D 카메라와 공동 최적화됐으며, Orbbec Depth Vision Laboratory에서 성능 검증을 완료했다. NYUv2와 ETH3D 벤치마크 평가에서 기존 모델 대비 우수한 깊이 추정 정확도를 기록했다. 특히 Gemini 330의 칩 레벨 심도 데이터를 활용해 누락된 깊이 정보를 재구성하는 MDM 기법을 적용, 유리·거울·금속 등 광학적으로 까다로운 표면에서도 보다 안정적인 3D 깊이 맵 생성을 구현했다.
Robbyant는 약 1000만 건의 원시 데이터를 수집하고, 200만 쌍의 고품질 RGB-Depth 학습 데이터를 구축해 모델 성능을 고도화했으며, 해당 데이터셋을 향후 오픈소스로 공개할 계획이다.
양사는 LingBot-Depth 기반 차세대 심도 카메라 공동 개발을 위한 전략적 협약도 체결했다. 두 회사는 ‘체화형 인지 × 공간 지능’ 협력을 확대해 가정, 공장, 물류창고 등 다양한 산업 현장에서 로봇의 안정적 상용화를 가속한다는 방침이다.